Classic 平台的“配置即代码(Configuration as Code)”范式初看繁琐,但换来的是高度的可复用性、可认证性和可追溯性。工程实践中的难点主要集中在三个方面:
- RTE 生成机制:理解 Runnable 的触发时机、事件映射关系以及数据传递路径;
- OS 调度设计:合理配置周期任务、优先级、Schedule Table、Timing Protection 等运行时行为;
- 工具链协同:不同厂商工具依赖 ARXML 交换模型和配置,版本兼容性与供应商扩展往往是项目中的主要风险来源。
AUTOSAR Classic 分层架构
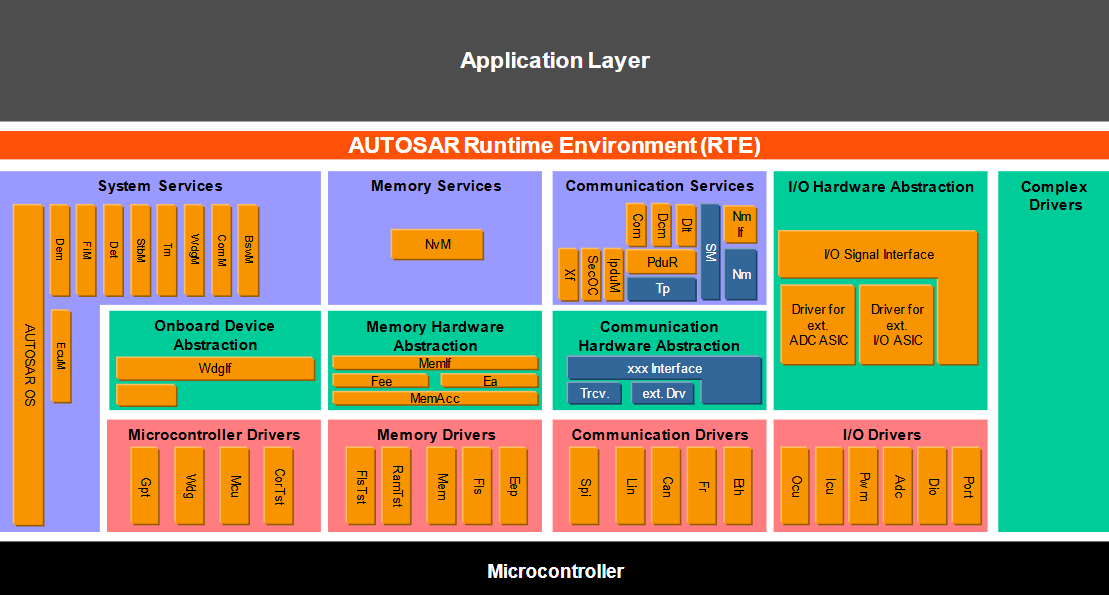
AUTOSAR Classic 的核心价值并非“分层”本身,而是通过标准化接口实现软硬件解耦。理论上,当 MCU 从 NXP S32K 迁移到 Infineon TC3xx 时,只需替换 MCAL 和相关配置,上层 SWC 与业务逻辑无需修改。代价是调用链长、开销大。
CDD
复杂驱动(CDD)则是架构中的例外通道,它允许绕过部分标准软件栈直接访问硬件,以支持 AUTOSAR 标准尚未覆盖的特殊外设或性能敏感场景。因此 CDD 会削弱平台可移植性,在功能安全项目中通常需要进行额外的设计与认证论证。
CDD 是为了绕过标准软件栈访问硬件,而不是为了绕过 RTE 访问应用。所以推荐的交互方式是:CDD 提供 Port,上层 SWC 通过 RTE 访问。
flowchart TB

    SWC["Application SWC"]

    RTE["RTE"]

    subgraph Runtime["Runtime Services"]
        BSW["Standard BSW Modules"]
        CDD["CDD Service"]
    end

    HW["Hardware"]

    SWC --> RTE

    RTE --> BSW
    RTE --> CDD

    BSW --> HW
    CDD --> HW

    Note["原则:SWC 只依赖 RTE Interface<br/>CDD 的特殊性被封装在 RTE 以下"]

    SWC -. Architecture Rule .-> Note
BSW 模块分类
| 组 | 代表模块 | 职责 |
|---|---|---|
| 系统服务 | OS、EcuM、BswM、WdgM | 启动、模式管理、看门狗 |
| 通信服务 | Com、PduR、CanIf、CanTp | 信号打包、路由、传输层 |
| 诊断 | Dcm、Dem、FiM | UDS 服务、故障管理 |
| 存储 | NvM、Fee、Ea、MemIf | 非易失存储抽象 |
| IO 抽象 | IoHwAb、Adc、Pwm、Dio | 传感器/执行器抽象 |
| MCAL | Can、Adc、Dio、Fls、Gpt | 芯片驱动 |
启动序列是理解 BSW 的切入点:
上电
  → EcuM 初始化 MCU 时钟、内存
  → 初始化 MCAL(Can、Adc...)
  → 初始化 MemIf → Fee → NvM(读持久化数据)
  → 初始化 Com → PduR → CanIf → Can(通信就绪)
  → 初始化 Dem、Dcm(诊断就绪)
  → BswM 进入 RUN 模式
  → RTE 启动 → SWC 的 Init Runnable 执行
  → OS 启动调度,周期任务开始
因此,当某个 Runnable 被调度执行时,其所依赖的驱动、通信、诊断、NVRAM 和模式管理能力实际上已经全部就绪。
SWC 交互建模
AUTOSAR 应用层由多个 SWC 组成。SWC 可以理解为一个独立的软件功能单元,它封装内部算法与状态,仅通过标准化接口与外界交互。设计良好的 SWC 应具备以下特点:
- 不依赖具体 MCU 或 ECU 硬件
- 不直接访问寄存器或驱动
- 不感知通信网络(CAN/LIN/Ethernet)
- 所有交互均通过 Port 和 RTE 完成
因此,SWC 的核心工作并不是操作硬件,而是处理数据和实现业务逻辑。
Port 类型:
  P-Port(Provide):提供服务
  R-Port(Require):请求服务

Interface 类型:
  Sender-Receiver(S/R):数据传递,一对一/一对多
    - 有队列(队列长度可配)或无队列(覆盖)
    - 数据一致性:用 E2E 保护

  Client-Server(C/S):函数调用
    - 同步或异步(异步返回用 callback)

Runnable:
  SWC 内可被调度的函数
  - Init Runnable:初始化,执行一次
  - Periodic Runnable:周期执行
  - Triggered Runnable:事件触发
  - Operation Runnable:响应 C/S 调用

示例(一个车速显示的 SWC):
  R-Port:VehicleSpeed(S/R,来自 CAN)
  P-Port:DisplaySpeed(S/R,输出到仪表)
  Runnable:ReadSpeed(周期 20 ms)
AUTOSAR SWC 的设计目标是「可移植与可复用」。
SWC 描述“做什么”,Port 描述“与谁交互”,Interface 描述“交换什么”,Runnable 描述“什么时候执行”,而 RTE 负责将这些模型映射为最终运行的代码。
RTE 生成与通信机制
RTE 是 AUTOSAR Classic 最具代表性的设计之一。它位于 Application Layer 与 BSW 之间,为 SWC 提供统一的运行环境和通信接口。
RTE 本质上是一层自动生成的软件中间件。它不是手写的,而是由 RTE Generator 根据系统模型自动生成。
RTE 生成器输入:
  SWC 描述(ARXML):Port、Runnable、触发条件
  ECU 配置:SWC 到 ECU 的映射、任务映射
  通信矩阵:信号到 COM 的映射

RTE 生成器输出:
  Rte.c / Rte.h:通信 API
  Rte_<SWC>.c:SWC 的框架代码
  任务主体:把 Runnable 挂到 OS Task

RTE API 示例:
  /* 发送信号 */
  Rte_Write_DisplaySpeed_speed(value);

  /* 接收信号 */
  Rte_Read_VehicleSpeed_speed(&speed);

  /* C/S 调用 */
  Rte_Call_MyPort_MyOperation(arg, &result);
ECU 配置与 ARXML
AUTOSAR 使用 ARXML(AUTOSAR XML) 作为统一的配置与模型交换格式。无论是 SWC、接口、通信、诊断、OS 还是 ECU 配置,最终都以 ARXML 的形式进行描述和交换。
下面是一个简化的 SWC 定义:
<APPLICATION-SW-COMPONENT-TYPE>
  <SHORT-NAME>SpeedDisplay</SHORT-NAME>

  <PORTS>
    <R-PORT-PROTOTYPE>
      <SHORT-NAME>VehicleSpeed</SHORT-NAME>
      <REQUIRED-INTERFACE-TREF>
        /Interfaces/Speed_SR
      </REQUIRED-INTERFACE-TREF>
    </R-PORT-PROTOTYPE>
  </PORTS>

  <INTERNAL-BEHAVIORS>
    <RUNNABLE-ENTITY>
      <SHORT-NAME>ReadSpeed</SHORT-NAME>
      <MINIMUM-START-INTERVAL>0.02</MINIMUM-START-INTERVAL>
    </RUNNABLE-ENTITY>
  </INTERNAL-BEHAVIORS>

</APPLICATION-SW-COMPONENT-TYPE>
这个片段描述了:
SWC: SpeedDisplay
R-Port: VehicleSpeed
Interface: Speed_SR
Runnable: ReadSpeed
Minimum Start Interval: 20 ms
AUTOSAR 模型不是一棵树,而是一张引用网络。在 ARXML 中大量出现 *_REF,所以理解 AUTOSAR 的关键不是记 XML 标签,而是理解这些引用关系。
flowchart TB

    RUN["Runnable<br/>ReadSpeed"]

    PORT["R-Port<br/>VehicleSpeed"]

    IF["S/R Interface<br/>Speed_SR"]

    DE["Data Element<br/>Speed"]

    ADT["Application Data Type<br/>VehicleSpeed_T"]

    UNIT["Unit<br/>km/h"]

    COMPU["Compu Method<br/>Raw × 0.01"]

    RUN -->|Data Access| PORT

    PORT -->|Interface Ref| IF

    IF -->|Contains| DE

    DE -->|Type Ref| ADT

    ADT -->|Unit Ref| UNIT
    ADT -->|Compu Method Ref| COMPU
OS 任务调度
AUTOSAR OS 基于 OSEK/VDX 标准,是一个面向汽车 ECU 的实时操作系统(RTOS)。与 Linux 或 Windows 不同,它强调确定性(Determinism)和静态配置(Static Configuration)。
最终,所有 SWC 的 Runnable 都会被映射到 OS Task,由 OS 统一调度执行。
任务类型:
  基本任务(Basic Task):无等待,跑完就绪队列切换
  扩展任务(Extended Task):可等待事件(WaitEvent)
  两者混用需谨慎,扩展任务开销大

调度策略:
  完全抢占式(Full Preemptive):高优先级立即抢占
  非抢占式(Non Preemptive)
  混合式:按任务配置

优先级:
  数字越大优先级越高
  资源(Resource)用优先级天花板协议防优先级反转

中断:
  Category 1:不经过 OS,最快,不调用 OS 服务
  Category 2:由 OS 管理,可调用 OS 服务

计数器(Counter)与警报(Alarm):
  计数器记录 tick(如 1 ms)
  Alarm 监听 Counter
  警报在计数到达时触发任务或事件
  周期任务 = 用 Alarm 周期激活
任务划分原则:周期相近的 Runnable 合并到一个任务,减少任务切换开销;安全关键任务给高优先级。
调度表与时间保护
在 AUTOSAR OS 中,普通周期任务通常通过 Counter + Alarm 激活。而对于需要严格时间关系和确定性执行顺序的场景,则会使用 Schedule Table。
对于 ASIL 项目,仅能正确调度还不够,还需要确保任务不会超时、失控或异常占用资源,因此引入了 Timing Protection。
调度表(Schedule Table):
  定义一组「到期点(Expiry Point)」
  每个到期点激活特定任务或设置事件
  保证确定性执行顺序

  示例(1 ms 周期,4 个到期点):
    T=0      → 激活 Task_10ms_A
    T=250us  → 激活 Task_10ms_B
    T=500us  → 激活 Task_1ms_C
    T=750us  → 设置事件 Ev_High

时间保护(Timing Protection,ASIL D 必需):
  执行时间保护:任务执行超过预算 → 触发保护钩子
  到达率保护:任务激活过于频繁 → 触发保护
  锁时间保护:任务持锁超时 → 触发保护

  保护动作:终止任务、记录、进入安全状态

  配置示例:
    Task_Period = 10 ms
    ExecutionBudget = 2 ms
    TimeFrame = 10 ms  ← 到达率保护窗口
Schedule Table 将一组时间触发动作组织到同一个时间轴上。
timeline
    title Schedule Table Example

    0 us : Activate Task_A
    250 us : Activate Task_B
    500 us : Activate Task_C
    750 us : Set Event Ev_High
    1000 us : Repeat Cycle
Timing Protection 保证任务不会超时、过频或长期占用资源。
时间保护的配置需要结合 WCET 分析,预算太紧会误触发,太松则失去保护意义。
MCAL 与硬件抽象
MCAL 是 AUTOSAR Classic 最靠近硬件的一层,也是整个分层架构实现可移植性的基础。它位于 ECU Abstraction Layer 之下,直接访问 MCU 寄存器和外设资源,并向上提供统一的标准接口。一般由芯片厂商提供并配置:
主要 MCAL 模块:
  Can / CanIf     :CAN 控制器驱动
  Adc             :模数转换
  Dio             :数字 IO
  Pwm             :PWM 输出
  Gpt             :通用定时器
  Fls / Fee       :Flash 驱动 / Flash EEPROM 仿真
  Spi             :SPI 通信
  Wdg             :看门狗
  Mcu             :时钟、复位、电源

配置方式:
  用芯片厂商的配置工具(如 Infineon AURIX 的 EB tresos)
  生成 Mcu_Cfg.c、Can_Cfg.c 等配置文件
  通过 ARXML 与其他 BSW 模块集成

多核(AURIX TC3xx 有 6 核):
  每个核可跑独立 OS
  MCAL 支持多核,注意共享外设的核间同步
  核间通信(IOC)用 MCAL 的 Ipc 模块
MCAL 的配置与硬件强相关,是移植工作量的主要来源。
工具链与生成流程
AUTOSAR 工具链由多家厂商组成,通过 ARXML 协作:
典型工具链组合:
  系统设计:SystemDesk / PREEvision / DaVinci Developer(Vector)
  ECU 配置:DaVinci Configurator / EB tresos
  MCAL 配置:芯片厂商工具
  OS 配置:DaVinci Configurator
  代码生成:各工具自带生成器
  编译:Tasking / GHS / IAR 编译器

生成流程:
  1. 系统设计工具产出系统 ARXML
  2. ECU 提取 → 单 ECU 配置 ARXML
  3. 导入 ECU 配置工具,配置 BSW
  4. 生成 BSW 代码 + RTE 代码
  5. 集成 SWC 代码(手写或 Simulink 生成)
  6. 编译链接 → 可执行文件
  7. 刷入 ECU,用 CANoe 验证

坑点:
  不同工具 ARXML 版本不一致
  配置项名称在各版本间会变
  生成代码不可手改(会被覆盖)
一个 ECU 的完整配置可能有几千个参数,配置管理(版本、diff、评审)是工程管理的重点。
工程决策
| 决策点 | 选项 A | 选项 B | 推荐原则 |
|---|---|---|---|
| 平台选择 | AUTOSAR Classic | 裸机 / 自研框架 | 涉及功能安全、诊断、OTA、大规模软件复用时优先 Classic;简单控制器可采用裸机方案 |
| S/R 通信 | Non-Queued | Queued | 状态量(车速、电压、温度)使用 Non-Queued;事件流(按键、事件通知)使用 Queued |
| C/S 通信 | 同步调用 | 异步调用 | 快速服务同步调用;耗时操作(Flash、复杂计算)优先异步 |
| Runnable 映射 | 多 Task | 少 Task | 周期和实时性要求接近的 Runnable 合并到同一 Task,减少上下文切换 |
| Task 类型 | Basic Task | Extended Task | 默认优先 Basic Task,仅在需要 WaitEvent 时使用 Extended Task |
| 调度机制 | Alarm | Schedule Table | 独立周期任务使用 Alarm;具有严格时序关系的控制链路使用 Schedule Table |
| 调度策略 | Full Preemptive | Non-Preemptive | 安全关键、实时控制任务优先抢占式;后台任务可采用非抢占式 |
| 时间保护 | 开启 | 关闭 | ASIL C/D 必须启用;QM 项目根据资源和实时性需求评估 |
| 通信抽象 | 标准 BSW | CDD | 优先使用标准栈;仅在性能或特殊硬件无法满足时引入 CDD |
| 硬件访问 | 经 RTE | 直接调用驱动 | SWC 应仅依赖 RTE;避免直接访问 MCAL 或寄存器 |
| 配置维护 | 模型驱动 | 手工修改生成代码 | 修改 ARXML 和配置模型,不修改 Generated Code |
| MCU 迁移 | 保持 SWC 不变 | 重构应用代码 | 将 MCU 相关逻辑限制在 MCAL、CDD 和配置层 |
AUTOSAR Classic 的核心思想是「模型驱动 + 配置驱动」。
- SWC 负责业务功能
- Runnable 定义执行逻辑
- RTE 负责连接组件
- OS 决定何时执行
- BSW 提供系统服务
- MCAL 屏蔽硬件差异
- ARXML 承载系统模型
- 工具链负责将模型转换为最终代码
从工程角度看,AUTOSAR 的难点不在于编写代码,而在于理解模型、配置、调度与生成代码之间的关系。真正成熟的 AUTOSAR 工程师,往往花更多时间分析 ARXML、Task 映射和 BSW 配置,而不是编写业务逻辑本身。