Dem 是 ECU 内部诊断事实的“状态机数据库”:上游 Monitor 只报告测试结果,Dem 负责防抖、状态迁移、故障存储、环境数据采集、老化清除和 NvM 持久化,并向 Dcm、FiM、Dlt 等消费者提供统一的诊断视图。
Mechanism
解决什么痛点
SW-C 和 BSW 中存在大量故障监视器,但 Monitor 不应该各自实现防抖、DTC 状态机、故障确认、老化、故障内存管理和掉电保存。Dem 将这些共性能力集中起来,使故障监视器只需报告 PASSED/FAILED/PREPASSED/PREFAILED,其余生命周期由 Dem 统一处理。
同时,Dcm 并不保存故障信息。Dcm 负责实现 UDS、OBD、J1939 等诊断服务,真正的 DTC 状态、冻结帧、扩展数据和故障内存均由 Dem 管理,并通过接口提供给 Dcm。
内部任务模型
Dem 是典型的“同步入口 + 周期任务 + 异步存储”的混合任务模型。
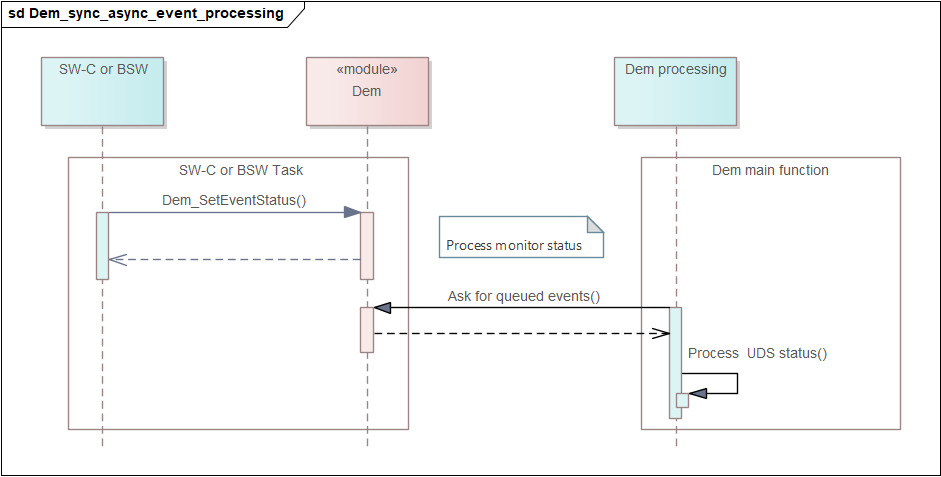
Dem 处理一次 Event 报告的时序图
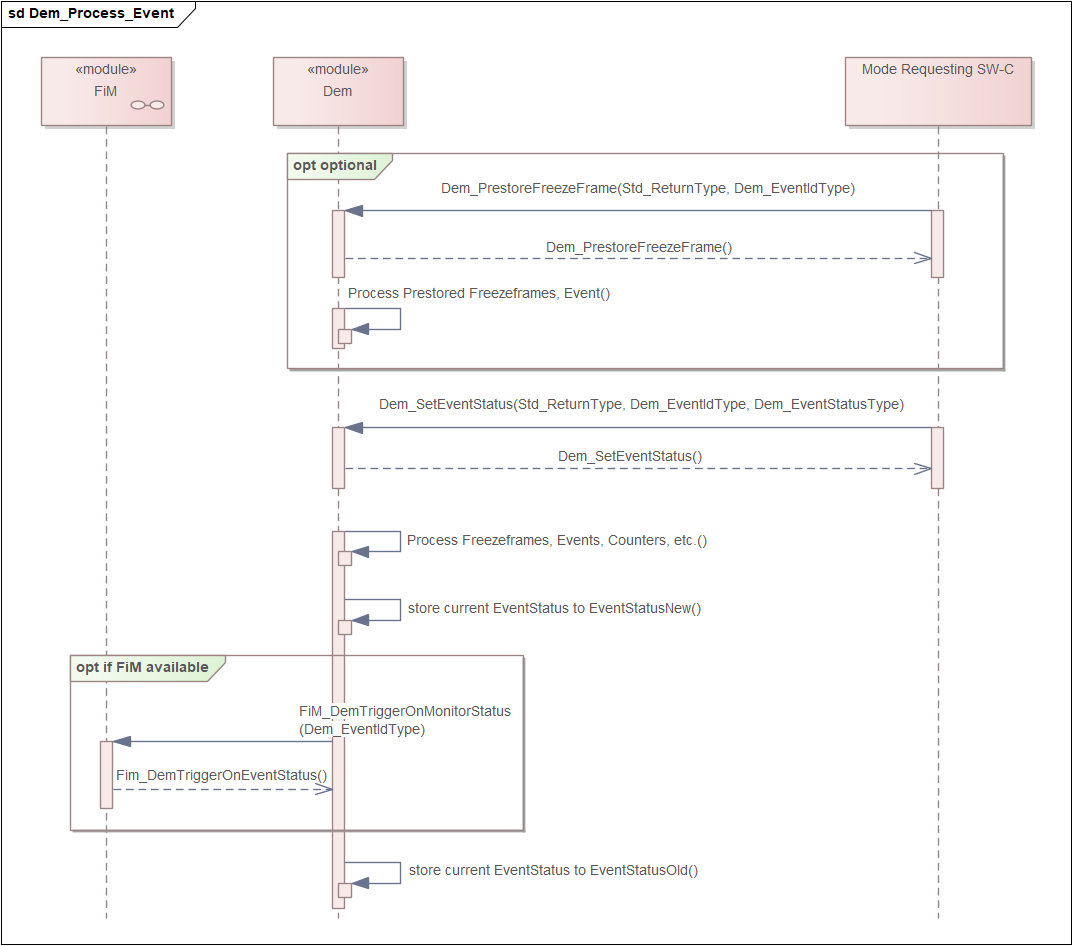
上层 Monitor 在正式上报事件状态前,可以选择预存故障现场数据;随后调用 Dem_SetEventStatus() 上报测试结果。Dem 内部完成防抖、事件状态更新、冻结帧及计数器处理,并在状态变化时通知 FiM。
初始化
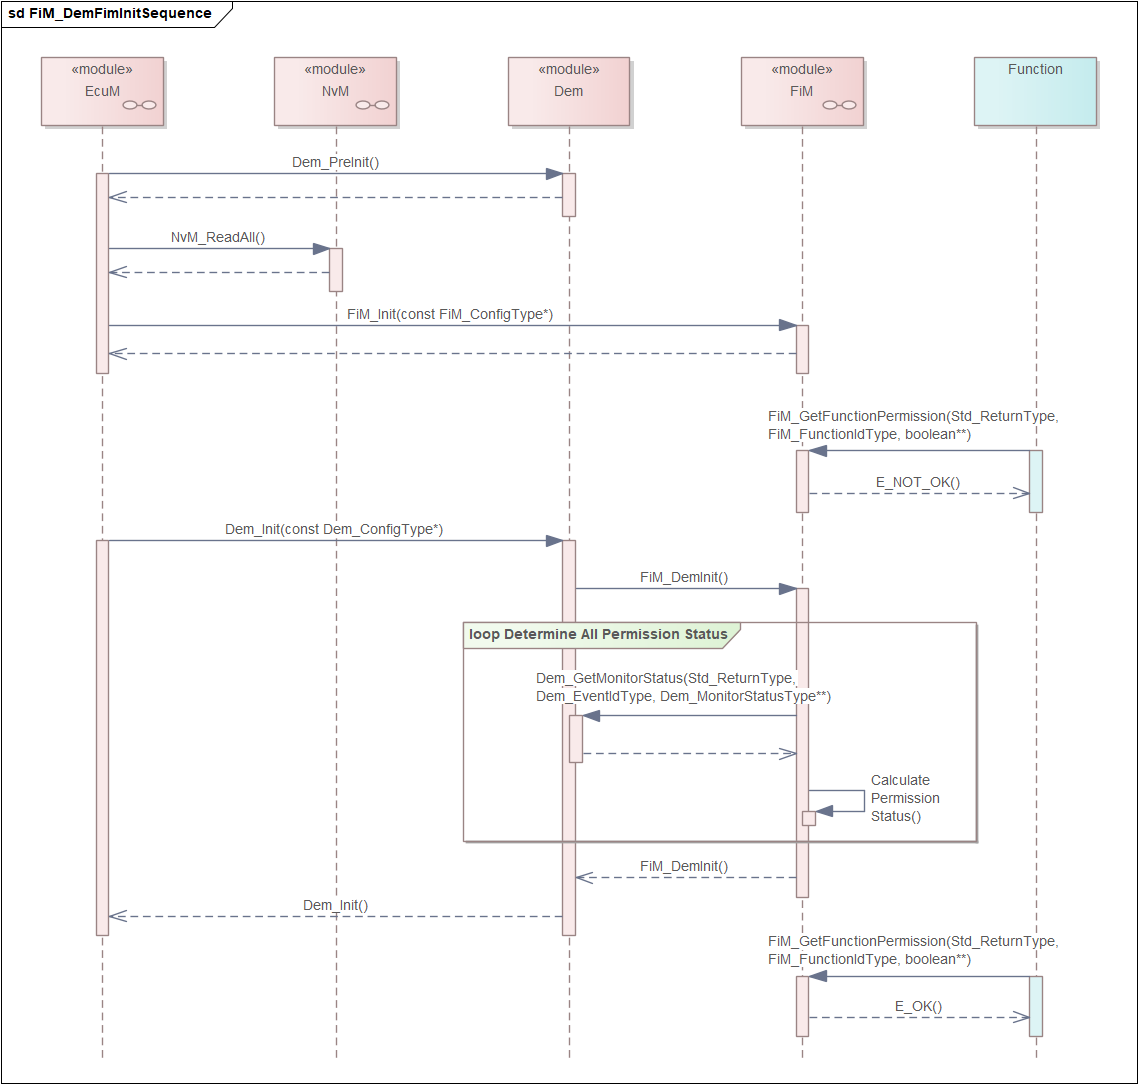
FiM_Init() 只完成 FiM 自身的基础初始化;在 Dem_Init() 完成并通过 FiM_DemInit() 通知 FiM 之前,FiM 还不能提供有效的功能许可查询,因此 FiM_GetFunctionPermission() 返回 E_NOT_OK。等 Dem 恢复诊断状态并完成初始化后,FiM 才读取所有相关 Event 状态、计算 Permission,并开始正常服务。
UDS Status Byte
| Bit | 名称 | 工程含义 |
|---|---|---|
| Bit0 | TF | 当前最终测试结果是否 Failed |
| Bit1 | TFTOC | 当前 Operation Cycle 是否出现过 Failed |
| Bit2 | PDTC | 故障处于 Pending 状态 |
| Bit3 | CDTC | 故障达到跨循环确认条件 |
| Bit4 | TNCSLC | 自上次清除后是否尚未完成测试 |
| Bit5 | TFSLC | 自上次清除后是否曾经失败 |
| Bit6 | TNCTOC | 当前 Operation Cycle 是否尚未完成测试 |
| Bit7 | WIR | 是否请求故障指示灯 |
防抖机制
Counter-based Debouncing
Monitor 报告:
PREFAILED -> Counter 增加
PREPASSED -> Counter 减少
FAILED    -> 直接到 Failed Threshold
PASSED    -> 直接到 Passed Threshold
当计数达到失败阈值时,Dem 才把测试结果判定为最终 FAILED。JumpUp 和 JumpDown 的作用不是改变最终阈值,而是在检测方向发生反转时,把计数器快速移动到指定值,从而塑造故障建立和恢复的动态响应。
Time-based Debouncing
PREFAILED -> 启动失败方向计时
PREPASSED -> 启动通过方向计时
FAILED    -> 直接判定失败
PASSED -> 直接判定通过最大误差至少包含:DemTaskTime + OS 调度抖动,因此,若 DemTaskTime = 10 ms,配置 5 ms 的时间型防抖在实现层面没有实际意义。
Monitor Internal Debounce
由 Monitor 自己维护 FDC,Dem 通过 DemCallbackGetFDCFnc 获取 -128...127 范围的 FDC,并根据结果更新事件状态。