在 AUTOSAR 建模中,创建一个 SWC 和几个 Port 只是开始。要让软件组件能够被实现、集成和生成 RTE,还需要明确:
- 接口传递的是状态、事件,还是服务请求?
- 数据应该排队,还是只保留最新值?
- 哪个 Runnable 访问哪个数据元素?
- Runnable 是通过 Data Access 读写数据,还是通过 Operation 调用服务?
- 数据类型、初始值和 ComSpec 应该配置在哪里?
本文以一个简化的 E-Mirror 应用为例,梳理在 dSPACE SystemDesk 2022-B 中建立 AUTOSAR Classic 软件架构的基本流程。
一、从功能职责开始,而不是从 Port 开始
示例包含三个应用 SWC:
flowchart LR
    Button["物理按键"] --> HMI["HMI"]
    HMI --> Event["ButtonEvent"]
    Event --> MirrorMgr["MirrorMgr"]
    External["CAN 模式指令"] --> MirrorMgr
    MirrorMgr --> Status["MirrorStatus"]
    Status --> Display["Display"]
| SWC | 职责 |
|---|---|
HMI | 按键采样、去抖、短按和长按识别 |
MirrorMgr | 解释按键事件和外部指令,决定当前模式 |
Display | 根据当前模式选择显示内容 |
这里有一个重要的设计原则:HMI 报告按键事件,MirrorMgr 决定事件的业务含义。
例如,HMI 发布 ShortPress,而不是直接决定最终模式。这样按键与模式之间的规则可以集中在 MirrorMgr 中维护。
二、推荐的基本建模流程
在 SystemDesk 中,可以按以下顺序组织工作:
flowchart TD
    A["明确功能职责和通信语义"] --> B["创建数据类型"]
    B --> C["创建 Port Interface 和 Data Element / Operation"]
    C --> D["创建 SWC 与 P/R Port,配置 ComSpec"]
    D --> E["创建 Composition 和 Connector"]
    E --> F["创建 Internal Behavior、Runnable 和 Event"]
    F --> G["配置 Runnable 的 Data Access 或 Operation Call Point"]
    G --> H["完成系统部署、验证和 ARXML 导出"]
这不是唯一顺序,但它能帮助我们先确定语义,再决定具体模型元素。
三、数据类型:Application Type 与 Implementation Type
AUTOSAR 数据类型可以从两个视角理解:
- Application Data Type:描述应用关心的数据语义,例如车速、模式或温度。
- Implementation Data Type:描述代码实现使用的数据类型,例如基于
uint8的模式值。
如果接口使用 Application Data Type,生成 RTE 时需要建立 Data Type Mapping Set,把应用类型映射到实现类型。例如:
Application Type:     MirrorMode
                             ↓ Data Type Mapping
Implementation Type:  MirrorMode_T → uint8
如果接口直接使用 Implementation Data Type,就不应机械地再创建一个 Application→Implementation 映射。
除了类型名称,还要检查:
- 值范围和约束;
- 枚举或物理值转换;
- 初始值及无效值;
- 接口双方使用的类型是否兼容。
官方参考:SystemDesk Manual,Modeling Data Types,pp.322–330。
四、接口语义:S/R 还是 C/S?
Sender/Receiver:传递数据
S/R Interface 包含一个或多个 Data Element。发送方通过 P-Port 提供数据,接收方通过 R-Port 获取数据。
在 E-Mirror 中:
ButtonEvent:HMI 发布按键事件;MirrorStatus:MirrorMgr 发布当前模式;- Display 消费
MirrorStatus。
Client/Server:请求执行操作
C/S Interface 包含 Operation 及其参数。Client 通过 R-Port 调用,Server 通过 P-Port 提供服务。
例如,可以设计一个可选的 RequestMode(mode) Operation,让客户端请求 MirrorMgr 切换模式,并定义接受或拒绝等结果。
两种接口的选择重点是通信契约:
| 问题 | 更自然的选择 |
|---|---|
| “当前状态是什么?” | S/R |
| “发生了什么事件?” | S/R |
| “请执行这个操作,并告诉我结果” | C/S |
C/S 并不是避免轮询的唯一方法:S/R 数据也可以通过 Data Received Event 触发 Runnable。
官方参考:SystemDesk Manual,S/R pp.296–298;C/S pp.311–313。
五、S/R 的 SW impl policy:状态还是事件?
创建 S/R Data Element 后,需要决定其通信语义。
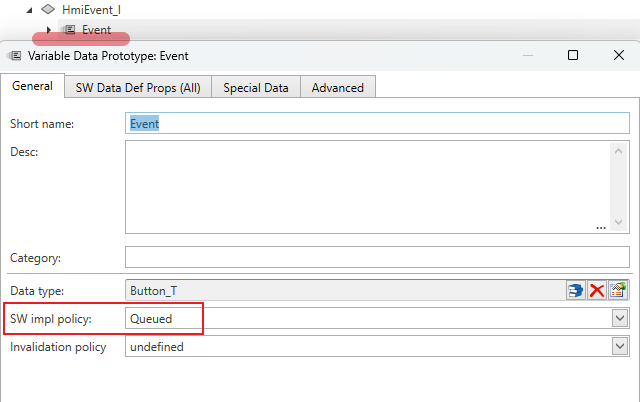
| 选项 | 语义 | 示例 |
|---|---|---|
Standard | nonqueued,接收方关注最新值 | MirrorStatus |
Queued | queued,接收方按 FIFO 处理待接收数据 | ButtonEvent |
MeasurementPoint | 测量用途,不作为普通 SWC 通信数据使用 | 专用观测数据 |
对于 MirrorStatus,Display 通常只需要最新状态;对于 ButtonEvent,每次短按、长按是独立事件,可能需要逐条处理。
但队列有容量。选择 Queued 之后,还必须配置接收端队列长度,并在应用集成时处理发送失败或队列溢出。
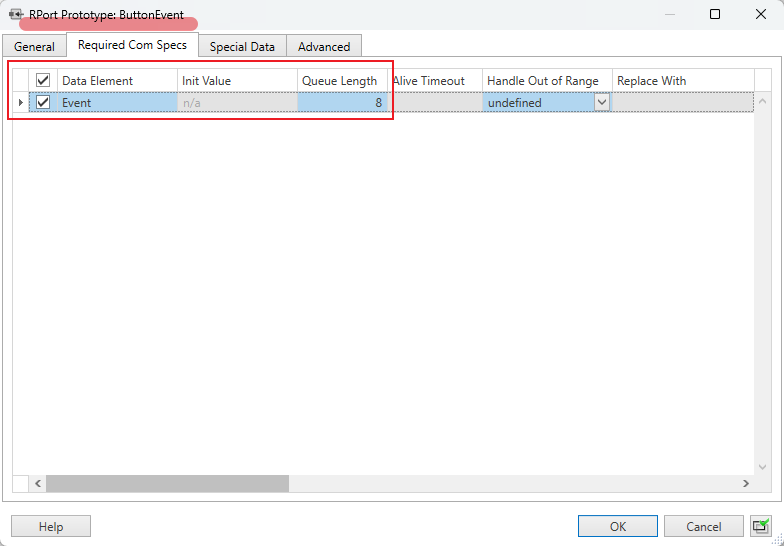
官方参考:SystemDesk Manual,Variable Data Prototype p.534;queued/nonqueued 配置 pp.304–309。
六、Port 和 ComSpec:接口存在,还不够
Port 引用 Interface,表明 SWC 提供或使用该接口;ComSpec 描述该 Port 的通信属性。
以 ButtonEvent 为例:
HMI.ButtonEvent          P-Port → Queued Sender ComSpec
MirrorMgr.ButtonEvent    R-Port → Queued Receiver ComSpec
                                 Queue Length = 根据需求确定
对于 nonqueued 数据,还需要考虑初始值:在第一次收到有效数据之前,接收方应该读到什么?
例如 MirrorStatus 的启动值可以定义为 Idle。但初始值不是超时策略,也不能替代无效数据处理。
随后,在 Composition 中连接兼容的 P-Port 和 R-Port:
HMI.ButtonEvent        → MirrorMgr.ButtonEvent
MirrorMgr.MirrorStatus → Display.MirrorStatus
七、Runnable:定义代码执行单元
Runnable 是 SWC Internal Behavior 中可调度和执行的单元。一个 SWC 可以有多个 Runnable,各自由不同的 Event 触发。
E-Mirror 可以设计为:
| Runnable | 触发方式示例 | 职责 |
|---|---|---|
HMI_10ms | Timing Event | 采样按键、去抖、识别短按/长按 |
MirrorMgr_10ms | Timing Event | 读取输入并更新模式 |
Display_10ms | Timing Event | 读取当前状态 |
另一种设计是用 Data Received Event 触发 MirrorMgr 处理按键事件,而不是周期性检查队列。选择事件触发还是周期触发,需要结合目标 RTE/OS 的调度和队列处理方式。
当前 demo 工程使用的是 10 ms Timing Event;事件触发是可考虑的后续调整。
官方参考:SystemDesk Manual,Modeling SWC Internal Behaviors pp.343–345;RTE Events pp.354–355。
八、为什么 Runnable 需要 Data Access?
创建了 Port,并不意味着 SWC 的每个 Runnable 都会访问它。
在 Runnable 的 Data Access 页面,需要明确:
哪个 Runnable
    → 通过哪个 Port
        → 访问哪个 Data Element
            → 使用什么访问方式
例如:
| Runnable | Data Element | 访问方式 |
|---|---|---|
HMI_10ms | ButtonPressed | Read |
HMI_10ms | ButtonEvent | Send |
MirrorMgr_10ms | ButtonEvent | Receive by argument |
MirrorMgr_10ms | MirrorStatus | Write |
Display_10ms | MirrorStatus | Read |
在 SystemDesk 中:
Runnable Properties → Data Access → Select选择 Port 下的数据元素后,再设置 Access/Direction。
Read 与 Receive 如何选择?
- Read:隐式访问。Runnable 开始时取得输入快照;一次执行中多次读取保持一致。
- Receive:显式访问。Runnable 调用 RTE API 获取数据。
- Queued 通信使用显式访问;nonqueued 可以使用隐式或显式访问。
Receive by argument 与 Receive by value 分别表示数据通过函数参数传出,或作为函数返回值。实际函数签名和状态处理需检查目标 RTE 生成器。
Data Access 只是通信访问声明,不会自动实现业务逻辑,也不会自动创建 Connector 或触发 Runnable。
| 选项 | 官方含义 | 什么时候选 |
|---|---|---|
| Read | 隐式读取:Runnable 开始前取得数据;同一次执行中多次读取,值保持一致 | 非队列数据,希望一次运行使用稳定快照 |
| Receive by argument | 显式读取:Runnable 调用 RTE API,数据通过函数参数传出 | 需要主动读取;包括处理排队事件 |
| Receive by value | 显式读取:数据作为 RTE 函数返回值 | 需要通过返回值直接取得数据,且目标生成器支持 |
| Read, receive by argument | 同时声明隐式 Read 和显式 Receive by argument | 同一个 Runnable 确实需要这两种访问 |
| Read, receive by value | 同时声明隐式 Read 和显式 Receive by value | 确实需要两种访问 |
| Receive by argument & value | 同时声明两种显式访问 | 代码确实需要两种函数形式 |
| Read, receive by argument & value | 同时声明隐式及两种显式访问 | 确实需要全部形式;不建议仅为“保险”而选择 |
官方参考:SystemDesk Manual,Specifying Data Accesses pp.368–372;Data Access 选项表 pp.511–512。
最重要的选择规则
1. 先看数据是否 Queued
- Queued:使用显式 Receive,不能选单独的隐式
Read。 - Nonqueued:既可以选 Read,也可以选 Receive,取决于 Runnable 想要快照还是主动读取。
SystemDesk Tutorial 的示例也是对 nonqueued 使用 implicit access,对 queued 使用 explicit access;但这是示例做法,不是说 nonqueued 禁止显式访问。
关于 Receive by value:较新的 AUTOSAR CP R22-11 规范明确限制它不能用于 queued Data Element(constr_1277)。你的工程目标是 4.2.2,不能直接把新版约束当成该版本的最终结论;对于本例排队事件,选择 Receive by argument 是更稳妥的建模方式,并仍需检查目标 RTE 生成器。
2. 再看 Runnable 需要“快照”还是“每次主动读取”
假设一个 Runnable 执行期间,数据从 Physical 更新成 Video:
- Read:这次 Runnable 执行内读取的是开始时取得的同一份快照。
- Receive:每次显式调用都会执行一次读取;对 nonqueued 数据,可以观察调用时的最新值。
3. 最后选 argument 还是 value
SystemDesk Manual 对两者的区别是:
Receive by argument:数据通过 RTE 函数参数传出
Receive by value: 数据作为 RTE 函数返回值具体函数名、参数、状态返回和错误处理,以目标 RTE 生成器实际生成的 API 为准。若应用需要检查接收状态,by argument 值得优先评估,但不能仅凭该选项断定所有错误状态都已配置或受支持。
九、C/S 场景:什么时候使用 Operations?
如果接口语义是“调用服务”,则不使用 S/R 的 Data Access 来表达 Operation 调用。
例如,可选地定义:
Client: HMI
    R-Port → MirrorModeRequest_I.RequestMode

Server: MirrorMgr
    P-Port → MirrorModeRequest_I.RequestMode
建模时:
- 在 Client Runnable 的 Operations 页面选择 Operation,创建 Server Call Point。
- 在 Server 侧创建 Runnable。
- 使用 Operation Invoked Event 将客户端调用关联到服务端 Runnable。
- 根据需求选择同步或异步调用,并定义结果和错误处理。
同步还是异步?
SystemDesk 官方说明:
- 同步调用:HMI 的 Runnable 等待 Server Operation 完成。
- 异步调用:HMI 可以继续执行,之后通过异步返回事件和结果点处理结果。
如果 RequestMode 只做参数检查和快速提交,可以先评估同步调用;如果处理可能较慢,或 HMI 不能等待,再考虑异步。实际是否阻塞、任务调度、超时和并发能力仍需结合目标 RTE/OS 配置验证。同步调用返回也不必然表示 Display 已经完成画面切换——应先定义返回的是“请求已接受”还是“切换已完成”。
本文 demo 目前采用 HMI→MirrorMgr 的 Queued S/R。RequestMode 是对比说明,不是当前工程已经实现的 C/S 接口。
C/S 不是唯一能避免轮询的方案
保留当前 Queued S/R 也可以:让 MirrorMgr 的 Runnable 由 ButtonEvent 的 Data Received Event 触发,而不是每 10 ms 轮询事件队列。Runnable 被触发后还需要按队列及 RTE 语义处理待接收的数据。
因此:
- 如果 HMI 只是发布一个按键事件,且不需要 MirrorMgr 的直接返回结果,事件触发的 Queued S/R 很自然。
- 如果 HMI 的语义是请求 MirrorMgr 执行模式切换,并需要接收接受/拒绝等结果,C/S 更贴近需求。
无论选哪种,CAN 和 HMI 同时发出不同请求时,仍要处理之前约定的“最新有效指令优先”。如果两个来源可能被不同 Runnable 并发处理,需要统一仲裁和状态保护;要严格按实际发生时间排序,还需要统一时钟和可靠的来源时间戳。
官方参考:SystemDesk Manual,Invoking Client Server Operations pp.373–375。
十、导出前检查什么?
导出 ARXML 前,建议按层检查:
- 数据:类型、取值范围、枚举、初始值是否正确?
- 接口:S/R 与 C/S 是否符合语义?Queued 与 nonqueued 是否符合需求?
- Port:接口引用和 ComSpec 是否完整?
- 软件架构:SWC 实例和 Connector 是否正确?
- Internal Behavior:Runnable、Event、Data Access 或 Call Point 是否齐全?
- 系统交付:导出范围是否包含下游工具需要的类型、接口和引用对象?
还要明确:SystemDesk 模型中的 Runnable 声明,不等于应用 C 代码已经链接到 RTE。 当前示例提供了独立 C 逻辑模拟器,但尚未完成真实按键、显示设备和目标 RTE 的集成。
总结
SystemDesk 中的软件组件建模,可以理解为逐层建立契约:
Data Type       定义数据是什么
Interface       定义如何通信
Port + ComSpec  定义组件如何提供或使用接口
Runnable        定义代码执行单元
Data Access     定义 Runnable 如何读写数据
Operation       定义客户端如何调用服务
Event           定义 Runnable 何时被触发
把这些层次分开考虑,可以更容易发现“Port 已经创建,但 Runnable 无法访问”“接口已经导出,但缺少通信配置”等问题。
官方参考
本机文档位于:
C:\Program Files\Common Files\dSPACE\Help 2022-B\Print\主要参考:
- SystemDesk Manual 2022-B:数据类型 pp.322–330;S/R pp.296–310;C/S pp.311–319;Runnable 和 Data Access pp.343–380、511–513。
- SystemDesk Tutorial 2022-B:Lesson 3、Lesson 4、Lesson 5。
做 AUTOSAR 软件架构设计时,重点不是先画多少个 SWC,而是把这几件事说清楚:
- 职责:每个 SWC 负责什么、不负责什么?
- 通信契约:交换的是状态、事件还是操作请求?
- 执行与时序:谁触发、多久执行、能否并发?
- 异常行为:数据无效、超时、队列满或服务调用失败时怎么办?
- 集成与验证:部署到哪里,如何证明设计满足需求?
下面是一份可以直接用于 E-Mirror 的轻量级架构设计模板。它不是 dSPACE 官方模板,而是结合 SystemDesk 建模内容整理的工作模板。
E-Mirror 软件架构设计模板
1. 功能目标与范围
1.1 功能目标
示例:系统识别用户按键和外部模式指令,由 MirrorMgr 决定当前后视镜模式,并将状态提供给 Display。
1.2 范围边界
| 包含 | 不包含或待其他设计定义 |
|---|---|
| 按键事件识别 | 具体按键驱动实现 |
| 模式仲裁和状态发布 | 实际显示画面渲染 |
| SWC 接口和 Runnable 建模 | 目标 ECU 的完整 BSW/RTE 配置 |
这一节很重要:它能避免把“架构模型已完成”误认为“功能已经能在 ECU 上运行”。
1.3 需求与待确认事项
| ID | 需求 | 当前约定 / 状态 |
|---|---|---|
| REQ-01 | 短按触发 Physical | 已确定 |
| REQ-02 | 按住超过 2 秒触发 Video | 已确定 |
| REQ-03 | 启动模式 | Idle |
| REQ-04 | HMI 与外部指令冲突 | 最新有效指令优先 |
| REQ-05 | 按键去抖时间 | 待确定 |
| REQ-06 | 外部指令失效或超时处理 | 待确定 |
不要把“待确定”默默填成一个看似合理的默认值,尤其是涉及安全或故障行为时。
2. 软件组件与职责
flowchart LR
    PhysicalKey[物理按键] --> HMI[HMI]
    HMI -->|ButtonEvent| MirrorMgr[MirrorMgr]
    ExternalCommand[外部模式指令] --> MirrorMgr
    MirrorMgr -->|MirrorStatus| Display[Display]
| SWC | 负责 | 不负责 |
|---|---|---|
| HMI | 采样、去抖、识别短按/长按、发布事件 | 决定最终模式、处理外部模式指令 |
| MirrorMgr | 解释事件、处理外部指令、模式仲裁、发布状态 | 物理按键采样、具体画面渲染 |
| Display | 消费状态并选择显示内容 | 决定模式切换规则 |
架构评审时可以问:如果某条规则改变,应该修改哪个 SWC? 如果一个简单规则需要同时修改多个无关 SWC,职责边界可能需要调整。
3. 接口契约
每条接口建议至少描述以下内容,而不仅是名称和类型:
| 字段 | 需要回答的问题 |
|---|---|
| 发送方 / 接收方 | 谁提供?谁消费? |
| 接口语义 | 状态、事件还是请求/响应? |
| S/R 或 C/S | 为什么选择它? |
| 数据类型 | 值域、单位、缩放、有效值是什么? |
| 更新方式 | 周期、变化触发,还是服务调用? |
| 时序 | 最大允许延迟、新鲜度要求是什么? |
| 错误处理 | 无效值、超时、队列满或调用失败时怎么办? |
| 初始化 | 首次有效数据到来前使用什么? |
示例接口表
| 接口 | 发送方 → 接收方 | 语义 | 初步选择 |
|---|---|---|---|
ButtonEvent | HMI → MirrorMgr | 独立按键事件 | Queued S/R |
MirrorStatus | MirrorMgr → Display | 当前状态 | Nonqueued S/R |
RequestMode | 可选的 Client → MirrorMgr | 请求执行操作并返回结果 | 仅在需要请求/响应契约时考虑 C/S |
**设计判断:**如果只需要告知“发生了短按”,S/R 更自然;如果必须得到“模式请求已接受或拒绝”的结果,C/S 值得考虑。
4. 数据字典
| 数据 | 类型 / 取值 | 语义 | 初始值 | 无效与异常 |
|---|---|---|---|---|
ButtonEvent | ShortPress、LongPress | 一次按键事件 | 不适用 | 队列满策略待确定 |
MirrorStatus | Idle、Physical、Video | 当前模式 | Idle | 故障状态策略待确定 |
| 外部模式指令 | Idle、Physical、Video、保留值 | 模式请求 | 首次有效输入前不应视作已收到 | 保留值忽略;超时策略待确定 |
在 SystemDesk 中,再把这些语义落实为 Application Data Type、Implementation Data Type、约束、CompuMethod 和必要的 Data Type Mapping Set。
架构层的值域不等于 C 类型。 例如模式存储类型可以是 uint8,但应用允许的值仍需单独定义。
5. 状态机与仲裁
5.1 状态定义
| 状态 | 含义 | Display 行为 |
|---|---|---|
Idle | 尚未选择显示模式 | 待定义具体画面 |
Physical | 物理后视镜模式 | 显示行为待确认 |
Video | 视频后视镜模式 | 显示行为待确认 |
5.2 状态转换
| 输入 | 条件 | 目标状态 |
|---|---|---|
| HMI 短按 | 识别到有效短按 | Physical |
| HMI 长按 | 按住时间 > 2 s | Video |
| 外部有效指令 | 值发生变化 | 对应模式 |
| 外部保留值 | 值为保留值 | 不切换;记录/诊断策略待定 |
5.3 仲裁规则
最新发生的有效指令优先;
重复收到相同的周期性外部值,不视为新指令。
还需要写清楚:
- 两条指令时间相同时如何处理?
- 时间戳从哪里来?是否使用同一时钟?
- Runnable 并发执行时,谁负责保护状态?
- 旧事件延迟到达时是否丢弃?
当前 demo 的独立 C 逻辑使用时间戳仲裁;SystemDesk 接口尚未提供统一时间戳。因此这一项是待完成的集成设计,不应标记为已经实现。
6. Runnable 与触发设计
| SWC | Runnable | 触发条件 | 输入 / 访问 | 输出 / 访问 |
|---|---|---|---|---|
| HMI | HMI_10ms | Timing Event | ButtonPressed / Read | ButtonEvent / Send |
| MirrorMgr | MirrorMgr_10ms | Timing Event | ButtonEvent / Receive | MirrorStatus / Write |
| Display | Display_10ms | Timing Event | MirrorStatus / Read | 显示动作由实现定义 |
这张表建议再补上项目实际要求:
- 周期或最大响应延迟;
- 执行时间预算;
- 任务映射;
- 是否允许并发;
- 输入数据的新鲜度;
- 超时或执行失败时的行为。
当前 demo 使用周期触发。 如果后续改为 ButtonEvent 的 Data Received Event,需要同步更新 Runnable 表,并检查队列积压和目标 RTE 的调度语义。
7. 异常与降级
这是最容易在初版架构中遗漏的部分:
| 场景 | 检测位置 | 期望行为 |
|---|---|---|
| 按键抖动 | HMI | 去抖算法和时间待确定 |
| 按键长时间卡住 | HMI | 重复发送还是只发送一次?故障如何上报? |
| 按键事件队列满 | HMI / RTE 集成层 | 失败处理和诊断待确定 |
| 外部数据无效或超时 | MirrorMgr / 通信集成层 | 保持状态还是切换到降级状态?待确定 |
| Display 无法完成显示 | Display | 反馈路径和降级行为待确定 |
| 两个来源同时请求 | MirrorMgr | 同时刻仲裁规则待确定 |
不要仅写“故障时进入安全状态”:还要定义哪个状态、何时进入、谁检测、如何恢复。正式项目还需结合安全需求和系统级故障分析,不能仅凭软件架构推断安全策略。
8. 部署和集成
| 项目 | 示例 / 待确认 |
|---|---|
| SWC 部署 ECU | HMI、MirrorMgr、Display → ISM |
| OS 任务与优先级 | 待确定 |
| 按键输入来源 | 硬件驱动或硬件抽象 SWC,待集成 |
| 显示输出 | 实际 Display 实现,待集成 |
| RTE/BSW | 目标工具和生成配置待确定 |
| 时间戳来源 | 跨 HMI 和外部输入的统一时间源待确定 |
这里应特别区分 SystemDesk 模型、应用实现代码和实际 ECU 配置。三者需要对齐,缺一不可。
9. 验证与需求追踪
架构完成后,应能把需求追踪到模型和测试:
| 需求 | 架构设计 | 验证场景 |
|---|---|---|
| REQ-01 短按 | HMI 识别,MirrorMgr 解释 ShortPress | 短按释放后进入 Physical |
| REQ-02 长按 > 2 s | HMI 计时并发送 LongPress | 测试 2 s 边界及超过边界 |
| REQ-04 最新指令优先 | MirrorMgr 时间戳仲裁 | HMI 与外部指令交错、乱序到达 |
| 事件不能被静默丢失 | Queued S/R 与失败策略 | 队列满、接收端延迟处理 |
| 状态发布 | MirrorStatus S/R | 启动初始值和状态变化 |
其中“事件不能被静默丢失”只有在队列容量、满队列行为、应用错误处理都定义并验证后才能作为已满足的要求;选择 Queued 本身不足以证明。
在 SystemDesk 中的对应关系
| 架构设计产物 | SystemDesk 模型元素 |
|---|---|
| 组件职责 | SWC Type、Composition、SWC Prototype |
| 数据字典 | Data Type、Data Constraint、CompuMethod |
| 通信契约 | S/R Interface、C/S Interface、Port、ComSpec |
| 执行设计 | Internal Behavior、Runnable、RTE Event |
| 数据访问 | Data Access |
| 服务调用 | Operation、Server Call Point、Operation Invoked Event |
| 部署 | System、ECU Instance、SWC-to-ECU Mapping |
建议把这份模板放在 SystemDesk 建模之前使用:先评审职责、接口和异常行为,再将已确定的决策落到模型里。SystemDesk 能检查不少模型一致性,但不能替你决定例如“超时后是否保持 Video”这样的产品需求。