Dem 是 ECU 内部诊断事件和 DTC 状态的管理者。上游 Monitor 报告测试结果,Dem 按配置执行防抖、事件状态更新、DTC 确认、故障记录及老化处理,并通过 NvM 持久化需要保留的数据;Dcm、FiM、Dlt 等模块则通过相应接口读取诊断信息或接收状态通知。
需要区分 Event 和 DTC:Event 表示一个监控项的诊断结果,DTC 是面向诊断读取的故障代码;一个 DTC 可关联一个或多个 Event,状态汇总和故障内存行为受生成配置及诊断法规约束。
工作机制
职责与边界
SW-C 和 BSW 中存在大量故障监视器,但 Monitor 不应该各自实现防抖、DTC 状态机、故障确认、老化、故障内存管理和掉电保存。Dem 将这些共性能力集中起来,使故障监视器只需报告 PASSED/FAILED/PREPASSED/PREFAILED,其余生命周期由 Dem 统一处理。
同时,诊断服务模块并不保存故障信息。Dcm 处理 UDS/OBD 诊断服务,J1939 诊断由独立的 J1939Dcm 处理;DTC 状态、冻结帧、扩展数据和故障内存由 Dem 管理,并按配置通过接口提供给相应的诊断服务模块。
事件处理模型
Dem 采用“状态报告入口 + 周期处理 + 异步持久化”的混合模型。监控器报告结果后,Dem 根据配置推进防抖和事件/DTC 状态;符合记录条件时采集冻结帧、扩展数据等上下文,并在需要时通过 NvM 持久化。NvM 写入完成与事件状态更新是不同阶段。
sequenceDiagram
    participant Monitor as SW-C/BSW Monitor
    participant Dem
    participant FiM
    participant NvM
    participant Dcm

    Monitor->>Dem: Dem_SetEventStatus(EventId, PREFAILED/FAILED)
    Dem->>Dem: 更新防抖状态与 FDC
    loop Dem_MainFunction 周期处理
        Dem->>Dem: 推进防抖、Event/DTC 状态及记录条件
    end
    opt 事件状态变化影响功能许可
        Dem->>FiM: Event 状态通知
        FiM->>FiM: 更新 Function Permission
    end
    opt 配置了非易失存储
        Dem->>NvM: 请求保存诊断数据
        NvM-->>Dem: 后续报告存储结果
    end
    Dcm->>Dem: 查询或清除诊断信息
    Dem-->>Dcm: 返回配置的 DTC/记录信息或操作结果
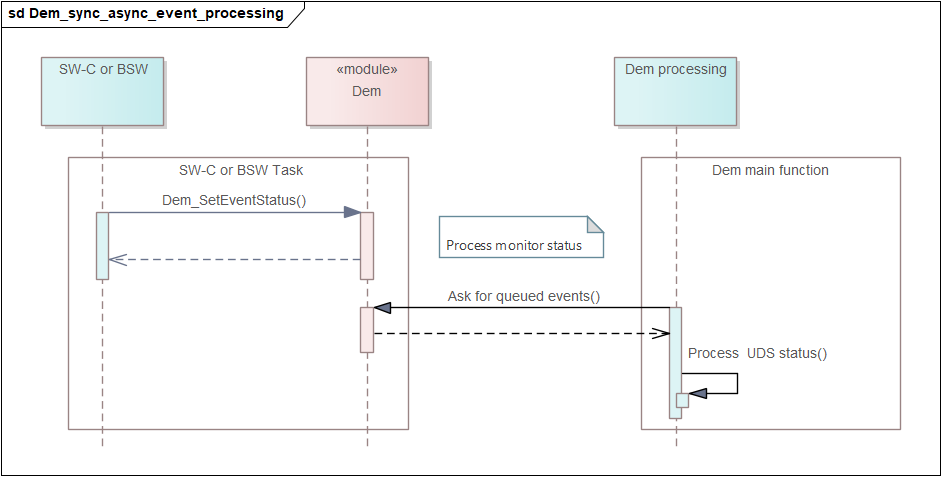
Dem 处理 Event 报告的详细时序图:
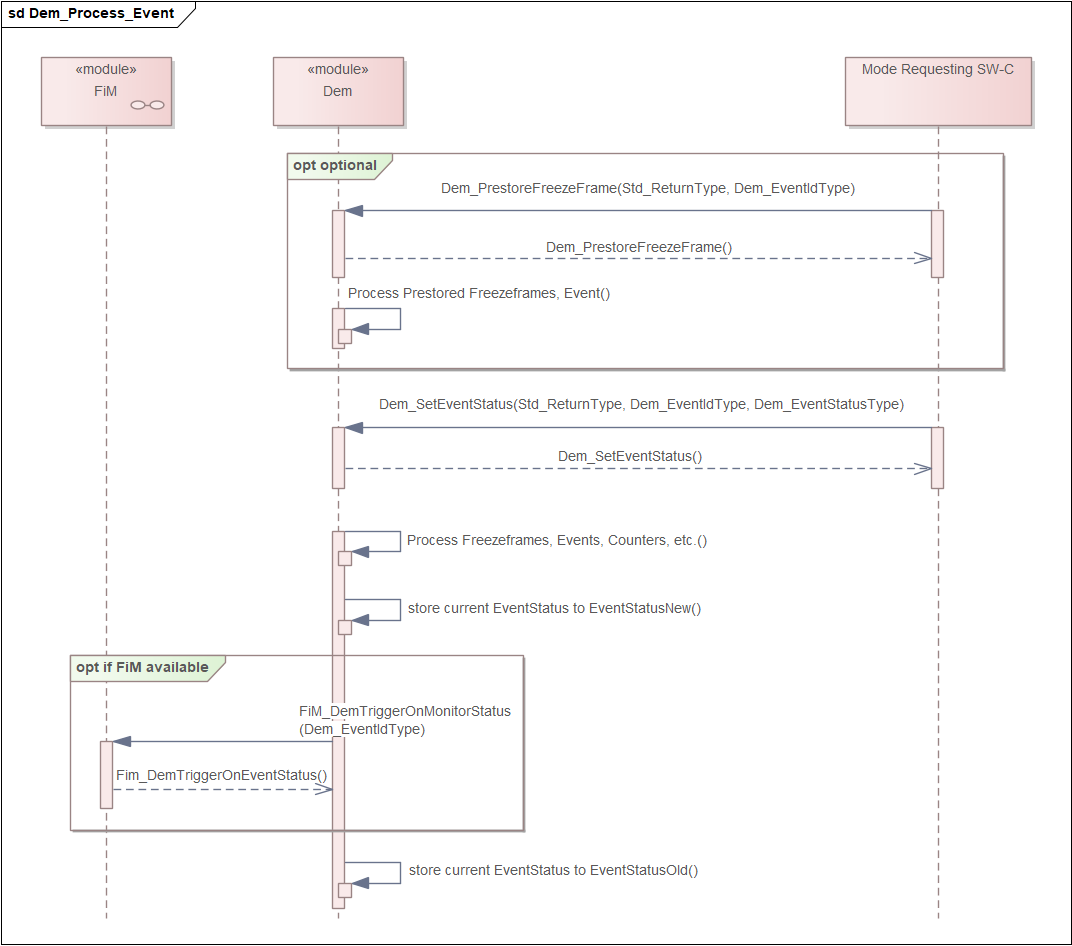
Monitor 可按配置在报告事件状态前请求预存冻结帧等现场数据;随后通过 Dem_SetEventStatus() 报告测试结果。记录数据的采集时机、触发条件、记录数量和覆盖策略均由 Dem 配置决定。
初始化
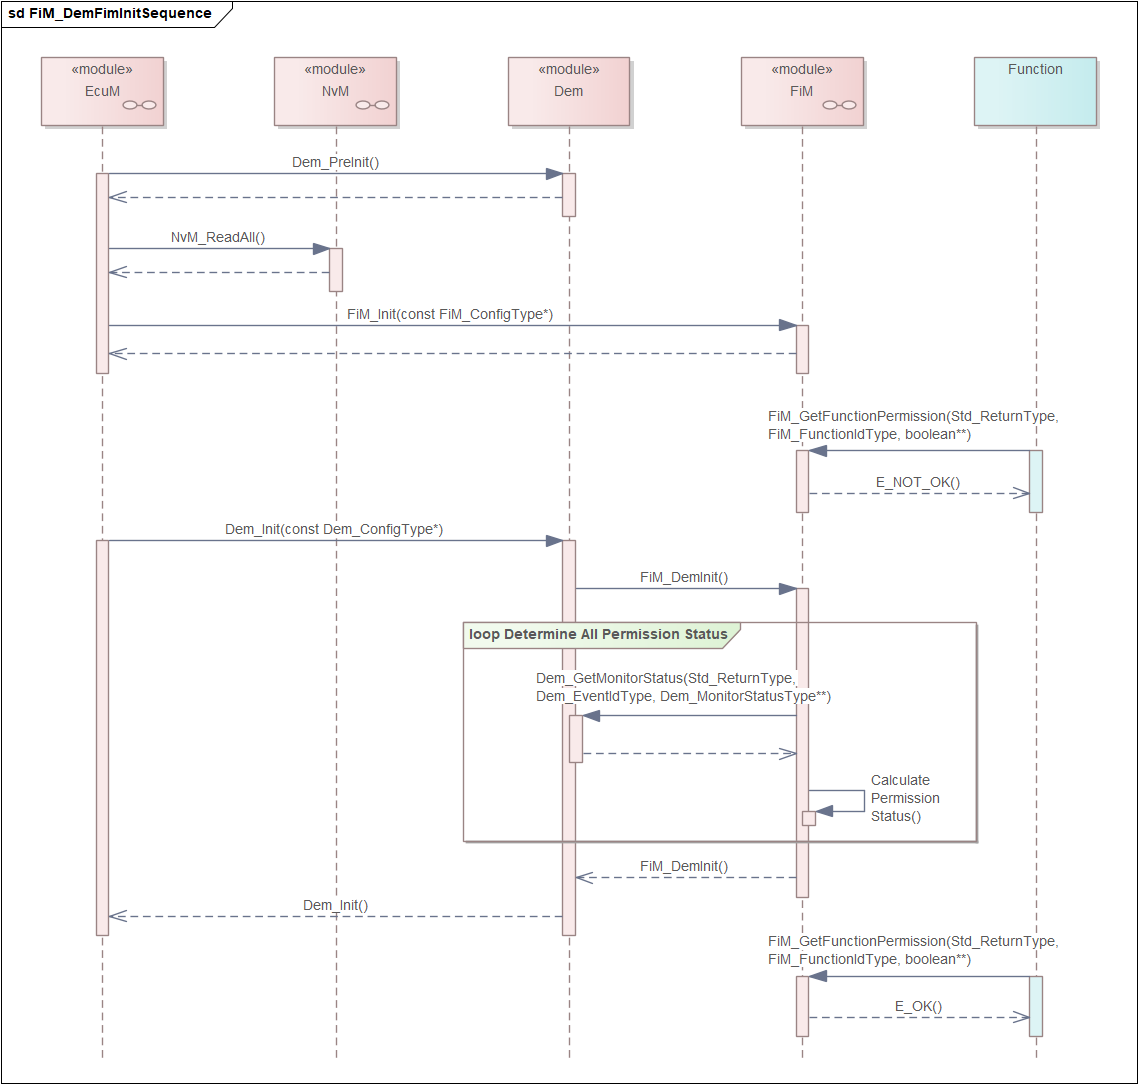
FiM_Init() 只完成 FiM 自身的基础初始化;在 Dem_Init() 完成并通过 FiM_DemInit() 通知 FiM 之前,FiM 还不能提供有效的功能许可查询,因此 FiM_GetFunctionPermission() 返回 E_NOT_OK。等 Dem 恢复诊断状态并完成初始化后,FiM 才读取所有相关 Event 状态、计算 Permission,并开始正常服务。
UDS DTC Status Byte
| Bit | 名称 | 工程含义 |
|---|---|---|
| Bit0 | TestFailed | 当前测试结果是否为失败 |
| Bit1 | TestFailedThisOperationCycle | 当前 Operation Cycle 内是否出现过失败 |
| Bit2 | PendingDTC | 是否满足 Pending DTC 状态条件 |
| Bit3 | ConfirmedDTC | DTC 是否达到确认条件 |
| Bit4 | TestNotCompletedSinceLastClear | 自上次清除后测试是否尚未完成 |
| Bit5 | TestFailedSinceLastClear | 自上次清除后测试是否曾失败 |
| Bit6 | TestNotCompletedThisOperationCycle | 当前 Operation Cycle 内测试是否尚未完成 |
| Bit7 | WarningIndicatorRequested | 是否请求警告指示灯 |
这些位的置位和清除规则由诊断规范、Operation Cycle、Dem 配置及 Event/DTC 状态共同决定;不能将单一状态位直接等同于“当前故障仍存在”。
防抖机制
Counter-based Debouncing
Monitor 报告:
PREFAILED -> Counter 增加
PREPASSED -> Counter 减少
FAILED    -> 直接到 Failed Threshold
PASSED    -> 直接到 Passed Threshold
当计数达到失败阈值时,Dem 才把测试结果判定为最终 FAILED。JumpUp 和 JumpDown 的作用不是改变最终阈值,而是在检测方向发生反转时,把计数器快速移动到指定值,从而塑造故障建立和恢复的动态响应。
Time-based Debouncing
PREFAILED -> 启动失败方向计时
PREPASSED -> 启动通过方向计时
FAILED    -> 直接判定失败
PASSED    -> 直接判定通过
时间型防抖的实际分辨率受 Dem 周期处理间隔和 OS 调度抖动影响。若设定时间短于任务的有效处理间隔,判定精度就无法达到该设定值;应结合实际调度周期评估防抖参数,而不能只看配置的毫秒数。
Monitor Internal Debounce
由 Monitor 自己维护防抖状态。Dem 可通过 DemCallbackGetFDCFnc 获取 -128...127 范围的 Fault Detection Counter (FDC),再按配置将其用于事件状态和诊断信息处理。Monitor 的本地判定逻辑与 Dem 的 DTC 生命周期仍是两个不同职责。
配置与排查要点
- 核对 Event 到 DTC 的映射,以及事件组合、Operation Cycle 和使能条件。
- 确认 Monitor 报告的是即时结果还是预防抖结果,并核实防抖类型、阈值和任务周期。
- 检查冻结帧/扩展数据的触发条件与采集回调,避免把“事件已失败”误认为“记录数据已持久化”。
- 对照 DTC Status Byte、FiM 通知和 Dcm 查询结果,区分 Event 状态、DTC 汇总状态与功能许可状态。
- 若持久化数据缺失,检查 Dem/NvM 初始化顺序、写入请求及 NvM 最终状态。