CanSM 是 ComM 的通信模式请求与 CanIf/CanTrcv 硬件状态控制之间的协调层。它不处理 CAN 报文内容,而是把“网络需要通信、停止通信或只接收”的意图转换成一组有序的异步模式操作,并负责 BusOff 恢复。可以将其理解为:
- ComM 决定“网络要不要通信”
- CanSM 决定“通过什么状态序列实现”
- CanIf 执行 Controller、Transceiver 和 PDU Mode 的具体请求与状态转发
管理的状态维度
| 维度 | 典型状态 | 管理目的 |
|---|---|---|
| ComM 通信模式 | NO_COMMUNICATION、SILENT_COMMUNICATION、FULL_COMMUNICATION | 对上层表达网络能力 |
| CAN Controller 模式 | STOPPED、STARTED、SLEEP | 控制 CAN 控制器硬件状态 |
| CanIf PDU 模式 | OFFLINE、TX_OFFLINE、ONLINE | 控制报文路径是否允许收发 |
| CAN Transceiver 模式 | NORMAL、STANDBY、SLEEP | 控制外部收发器物理工作状态 |
这些状态并不等价,且具体 PDU Mode、Controller/Transceiver 模式及合法切换次序取决于 AUTOSAR 版本、配置和硬件能力。尤其要注意:
Controller STARTED不等于网络已经进入FULL_COMMUNICATIONFULL_COMMUNICATION表示 CanSM 已按配置完成网络通信所需的切换,并向 ComM 报告;不能仅凭某个 Controller 已启动来判断SILENT_COMMUNICATION通常表示允许接收、禁止发送;对应的 CanIf PDU Mode 由配置决定- CanSM 管理配置的 Network;Network 与 ComM Channel、CAN Controller、CanTrcv 的映射必须一致。一个 Network 的状态也不代表 ECU 上所有总线的状态
工作机制
上下游接口契约
| 方向 | 接口/模块 | 契约 |
|---|---|---|
| EcuM → CanSM | CanSM_Init()、唤醒源相关接口 | 在 ECU 初始化和唤醒流程中按配置调用。当前 NeuSAR 配置不使用 Post-Build,CanSM_Init() 的配置指针传 NULL_PTR,且仅初始化一次 |
| ComM → CanSM | CanSM_RequestComMode() | 提交目标通信模式;E_OK 只表示请求被接受,不表示模式切换已经完成 |
| OS/SchM → CanSM | CanSM_MainFunction() | 按配置周期推进各 Network 的状态机、计时器和待处理事件;任务周期会影响状态推进和恢复时延 |
| CanSM → CanIf/CanTrcv | CanIf_SetControllerMode()、CanIf_SetTrcvMode()、CanIf_SetPduMode() | 按配置请求控制器、收发器和 PDU 路径切换 |
| CanIf/CanTrcv → CanSM | 模式指示回调 | 底层模式切换通常异步完成;CanSM 根据完成指示推进状态,不能把下行 API 的 E_OK 当作硬件状态已生效 |
| CanIf → CanSM | CanSM_ControllerBusOff() | 转发 BusOff 事件;恢复动作由 CanSM 在后续状态机处理中执行 |
通知与诊断
- ComM:稳定模式切换后,CanSM 通过
ComM_BusSM_ModeIndication()报告当前模式。 - BswM:若配置相关通知,CanSM 可通过
BswM_CanSM_CurrentState()通知网络状态变化,供系统模式规则使用。 - Dem:配置
CANSM_E_BUS_OFF后,CanSM 可在 BusOff 及恢复过程中更新相应诊断事件状态;具体状态转换遵循 Dem 配置。 - Det:启用
CanSMDevErrorDetect时,可上报未初始化、非法 Network 句柄、空指针及非法 Controller/Transceiver ID 等开发期错误。Det 并不替代运行期网络故障诊断。
核心任务模型
CanSM 不是“调用即完成”的同步控制模块,而是一个典型的 请求、回调和周期任务协同模型:
CanSM_RequestComMode()接收并保存 ComM 请求CanSM_ControllerBusOff()等回调记录异步事件或底层状态CanSM_MainFunction()周期扫描每个网络- 状态机根据请求、回调标志和计时器推进
- 调用 CanIf 发起下一步硬件模式转换
- 最终通过 ComM/BswM Indication 发布稳定状态
sequenceDiagram
    participant ComM
    participant CanSM
    participant CanIf
    participant CanDrv as Can Driver
    participant OS as OS/SchM

    ComM->>CanSM: CanSM_RequestComMode(Network, target)
    CanSM-->>ComM: E_OK(请求已接受)
    loop CanSM_MainFunction 周期
        OS->>CanSM: 调用 MainFunction
        CanSM->>CanIf: 请求 Controller/PDU 模式切换
        CanIf->>CanDrv: 转发控制请求
        CanDrv-->>CanIf: 接受请求
        CanDrv->>CanIf: Controller Mode Indication
        CanIf->>CanSM: 模式切换完成通知
    end
    CanSM->>ComM: ComM_BusSM_ModeIndication(actual mode)
状态机
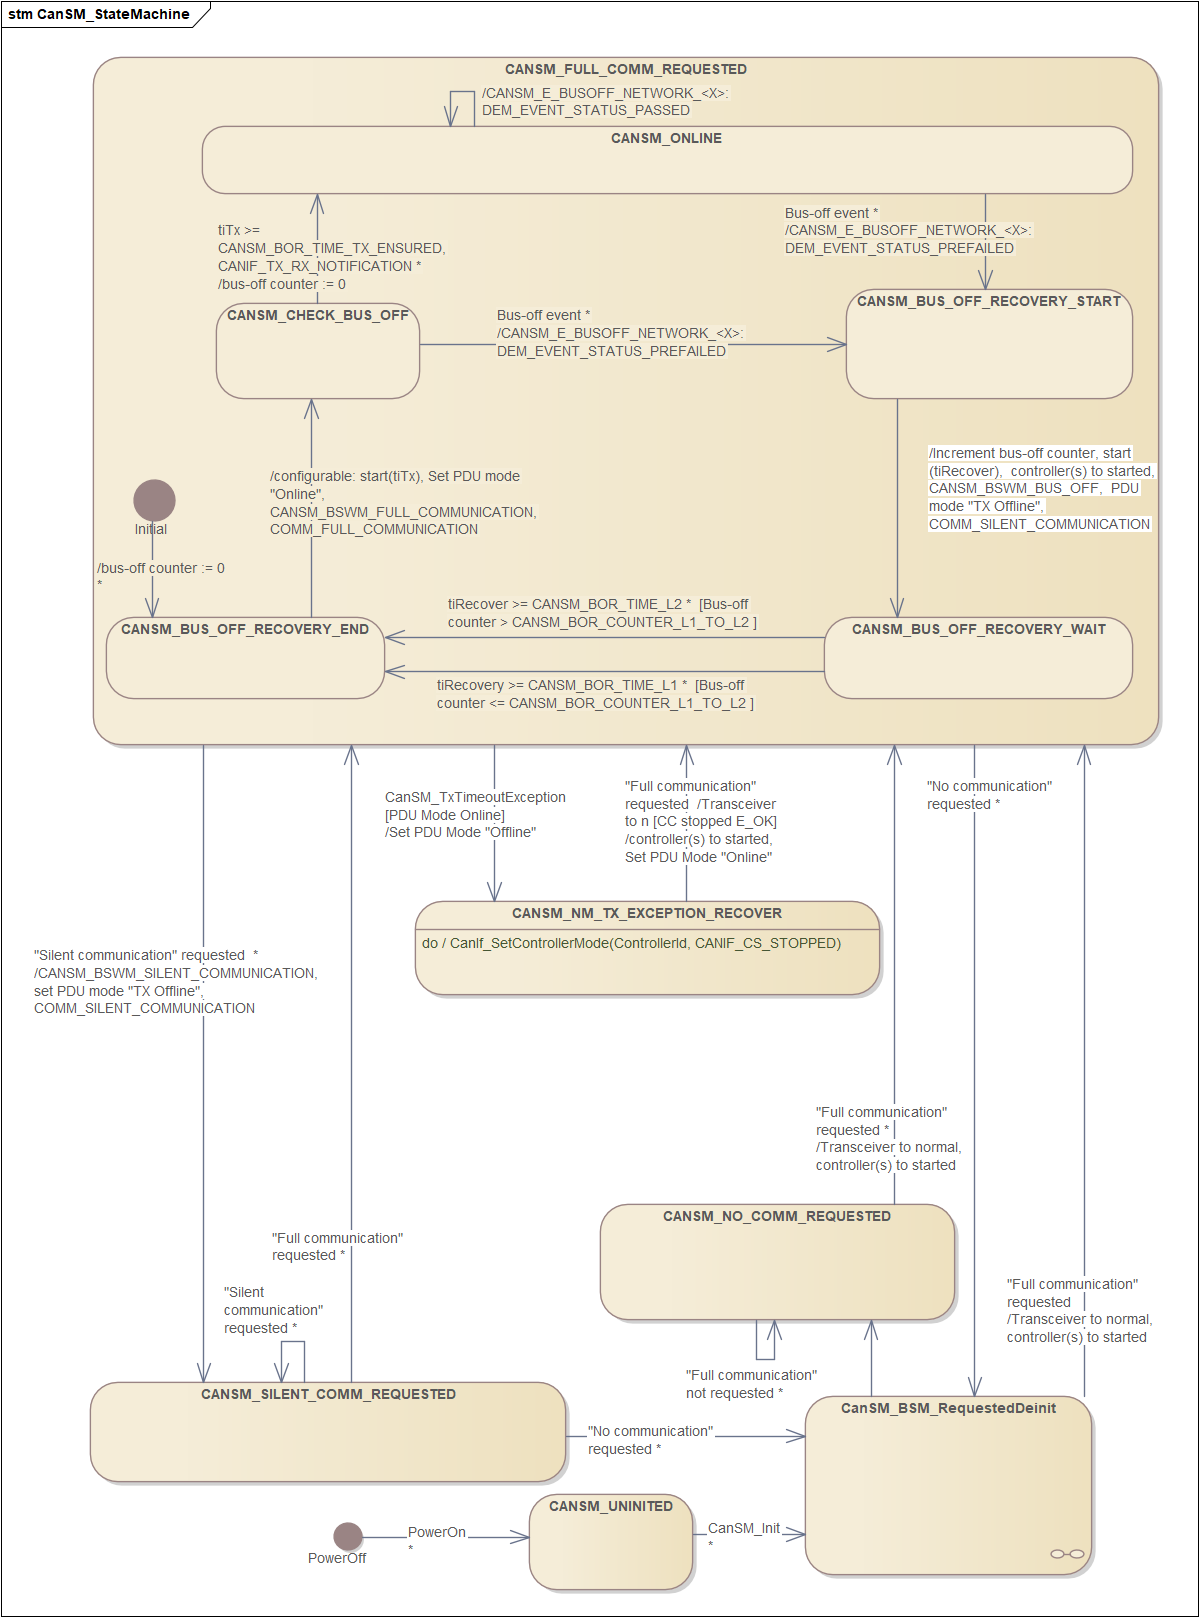
模式切换与确认
模式切换不是一次原子操作,而是由 CanSM 按配置分阶段推进:
- 接收 ComM 的目标模式,更新对应 Network 的请求状态。
- 依据目标模式进入 PRE_FULLCOM、PRE_NOCOM 等过渡状态,按配置控制 PDU 路径、Controller 和 Transceiver。
- 等待 CanIf/CanTrcv 的异步模式指示,并在
CanSM_MainFunction()中处理超时或继续下一步。 - 到达稳定状态后,通过
ComM_BusSM_ModeIndication()发布实际通信模式;配置了 BswM 通知时,也同步发布 Network 状态。
具体调用次序受配置、唤醒路径和硬件能力影响,不能只根据目标模式推断固定的 Controller/Transceiver 操作顺序。排查时应区分“请求已接受”“底层模式已确认”和“稳定态已通知”三个时点。
BusOff 恢复
BusOff 通常由 CanIf 转发给 CanSM。回调负责记录事件,FULLCOM 子状态机在后续周期中按配置执行恢复;不应在中断回调中直接完成整套模式切换。L1/L2 恢复可使用不同等待时间和重试阶段,具体阈值、计时及达到限制后的行为由 CanSM 配置决定。
恢复验证应区分控制器重启与网络恢复:检查 Controller Mode Indication、PDU Mode、ComM 实际模式、Dem 事件状态,以及上层发送是否重新得到确认。BusOff 恢复成功也不意味着应用层事务自动重发或对端已经处理。
配置与排查要点
- 核对 ComM Channel、CanSM Network、CanIf Controller、CanTrcv 和相应硬件资源之间的引用关系。
- 核对
CanSM_MainFunction()周期与模式切换、BusOff 恢复计时参数的单位及配置关系。 - 发生模式切换超时,沿“CanSM 请求 → CanIf 下发 → 底层模式指示 → CanSM 状态推进”确认请求和回调是否匹配。
- 发生 BusOff 后,确认事件是否被转发、恢复计时是否运行、恢复请求是否完成,以及 ComM 是否收到最终模式指示。
核心结论
- CanSM 的本质是异步通信状态编排器,而不是 CAN 报文处理模块
- ComM 提供目标,CanSM 编排状态,CanIf 执行硬件操作,回调确认结果
PRE_FULLCOM/PRE_NOCOM负责将抽象通信模式转换成合法的硬件模式切换序列FULLCOM内部的核心风险控制机制是 BusOff 的 L1/L2 快慢恢复CanSM_RequestComMode()返回E_OK不等于开网完成,最终状态必须以 ComM/BswM Indication 为准- 配置开发的核心不是参数填值,而是保证 ComMChannel、CanSM Network、CanIf Controller、CanTrcv 和 OS 周期之间的映射及时间约束一致
- 排查问题时,应沿“请求记录 → MainFunction 推进 → CanIf 请求 → 底层回调 → 稳定态通知”的闭环逐段确认