ComM 是通信需求的聚合器和通信模式的决策器,但不是总线状态的实际执行者。
上层 SW-C、Dcm、EcuM 等只需表达“需要通信”或“释放通信”,ComM 将这些请求按 User、Channel 和 PNC 聚合,再结合通信许可、模式限制、网络管理类型等条件,决定目标通信模式,并委托 BusSM1、Nm 执行实际开网、关网和休眠流程。
ComM 对外抽象三种通信模式:
COMM_NO_COMMUNICATION:不能发送,也不能接收COMM_SILENT_COMMUNICATION:只能接收,不能发送。它是内部关闭过程中的过渡模式,User 不可直接请求COMM_FULL_COMMUNICATION:允许发送和接收
核心边界
ComM 不负责:
- CAN、LIN、Ethernet 控制器和收发器的具体启动、停止
- NM 报文发送、Repeat Message、Prepare Bus Sleep 等协议行为
- 应用报文的调度和发送
- 系统唤醒源的物理检测与验证
- 调用 API 后立即完成整个总线开关过程
因此应区分三个概念:
- User Requested Mode:User 希望获得的模式
- ComM Channel State:ComM 内部状态机当前状态
- Actual Bus Mode:BusSM 实际达到的通信模式
三者在状态切换期间可能不一致。ComM_RequestComMode() 返回 E_OK,主要表示请求被 ComM 接受,不应简单理解为 BusSM 已经完成物理开网。实际模式由 BusSM 后续通过 ComM_BusSM_ModeIndication() 异步反馈。
请求聚合与模式仲裁
ComM 将 User 对 Channel 的通信请求聚合后再决定目标模式。一个 Channel 可能关联多个 User,也可能参与 PNC;因此单个 User 释放请求,并不一定使 Channel 立即进入 NO_COMMUNICATION。ComM 还会结合通信许可、模式限制及网络管理配置决定请求何时生效。
- User 请求
FULL_COMMUNICATION表示提出通信需求,不是直接启动 CAN Controller 的命令。 - 释放通信需求后,ComM 可能先经过
FULL_COMMUNICATION的 Ready Sleep 阶段,并由 Nm 协调网络休眠。 ComM_CommunicationAllowed()等许可控制可限制通信模式转换;允许状态变化也不代表 BusSM 已完成切换。
状态诊断时应同时观察各 User 请求、Channel 状态、Nm 协调状态和 BusSM 的实际模式指示,不能只看单个请求值。
ComM 和 BusSM 的关系
两者之间是典型的请求与确认关系:
sequenceDiagram
    participant App as SW-C
    participant ComM
    participant BusSM as CanSM / LinSM / EthSM
    participant If as CanIf / LinIf / EthIf
    participant Driver as Controller / Transceiver Driver

    App->>ComM: Request FULL_COMMUNICATION
    ComM->>ComM: 聚合请求并执行状态仲裁
    ComM->>BusSM: RequestComMode(FULL_COM)

    BusSM->>If: 设置 Controller/PDU 状态
    If->>Driver: 启动控制器和收发器
    Driver-->>BusSM: 状态切换完成

    BusSM-->>ComM: ComM_BusSM_ModeIndication(FULL_COM)
    ComM->>ComM: 更新实际通信模式
ComM 向 BusSM 发出请求后,不应立即假设总线已经完成切换,而要等待 BusSM 的模式指示。
状态机
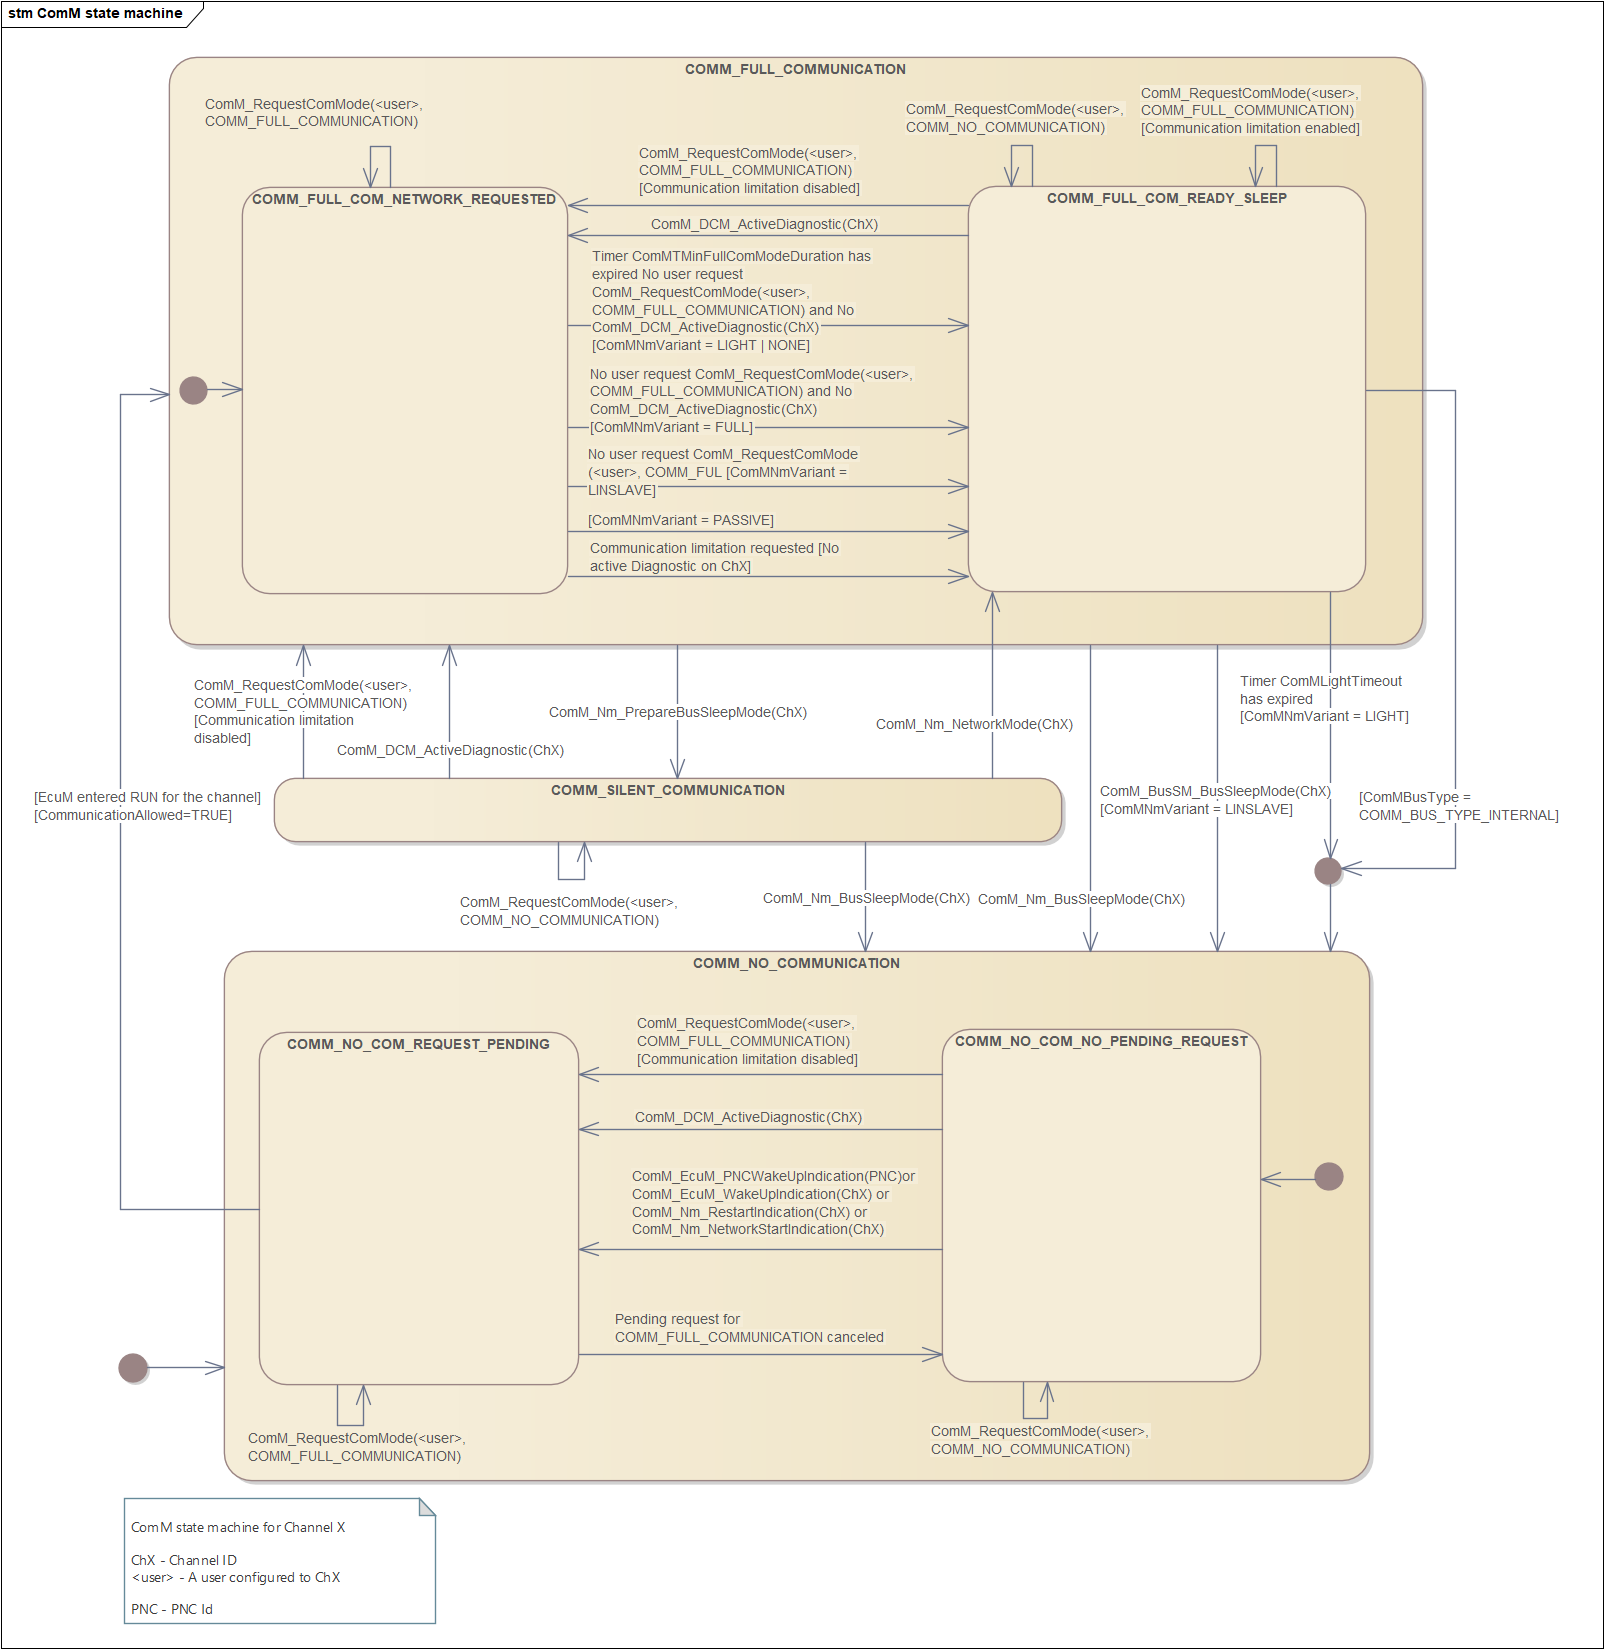
典型流程
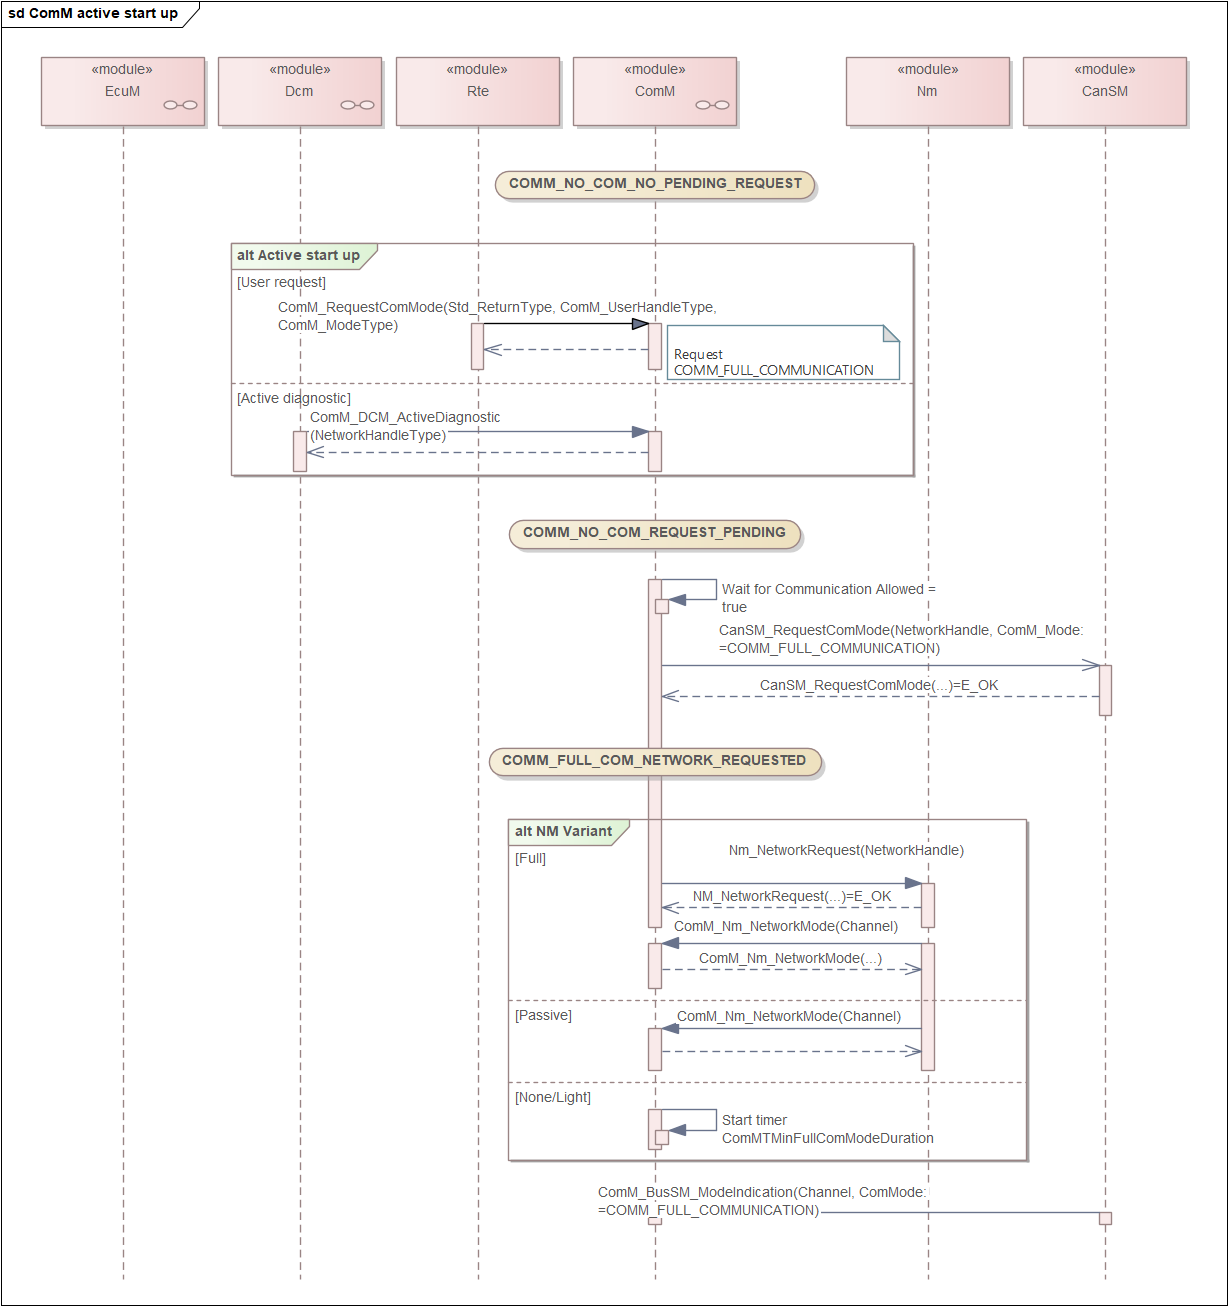
主动启动
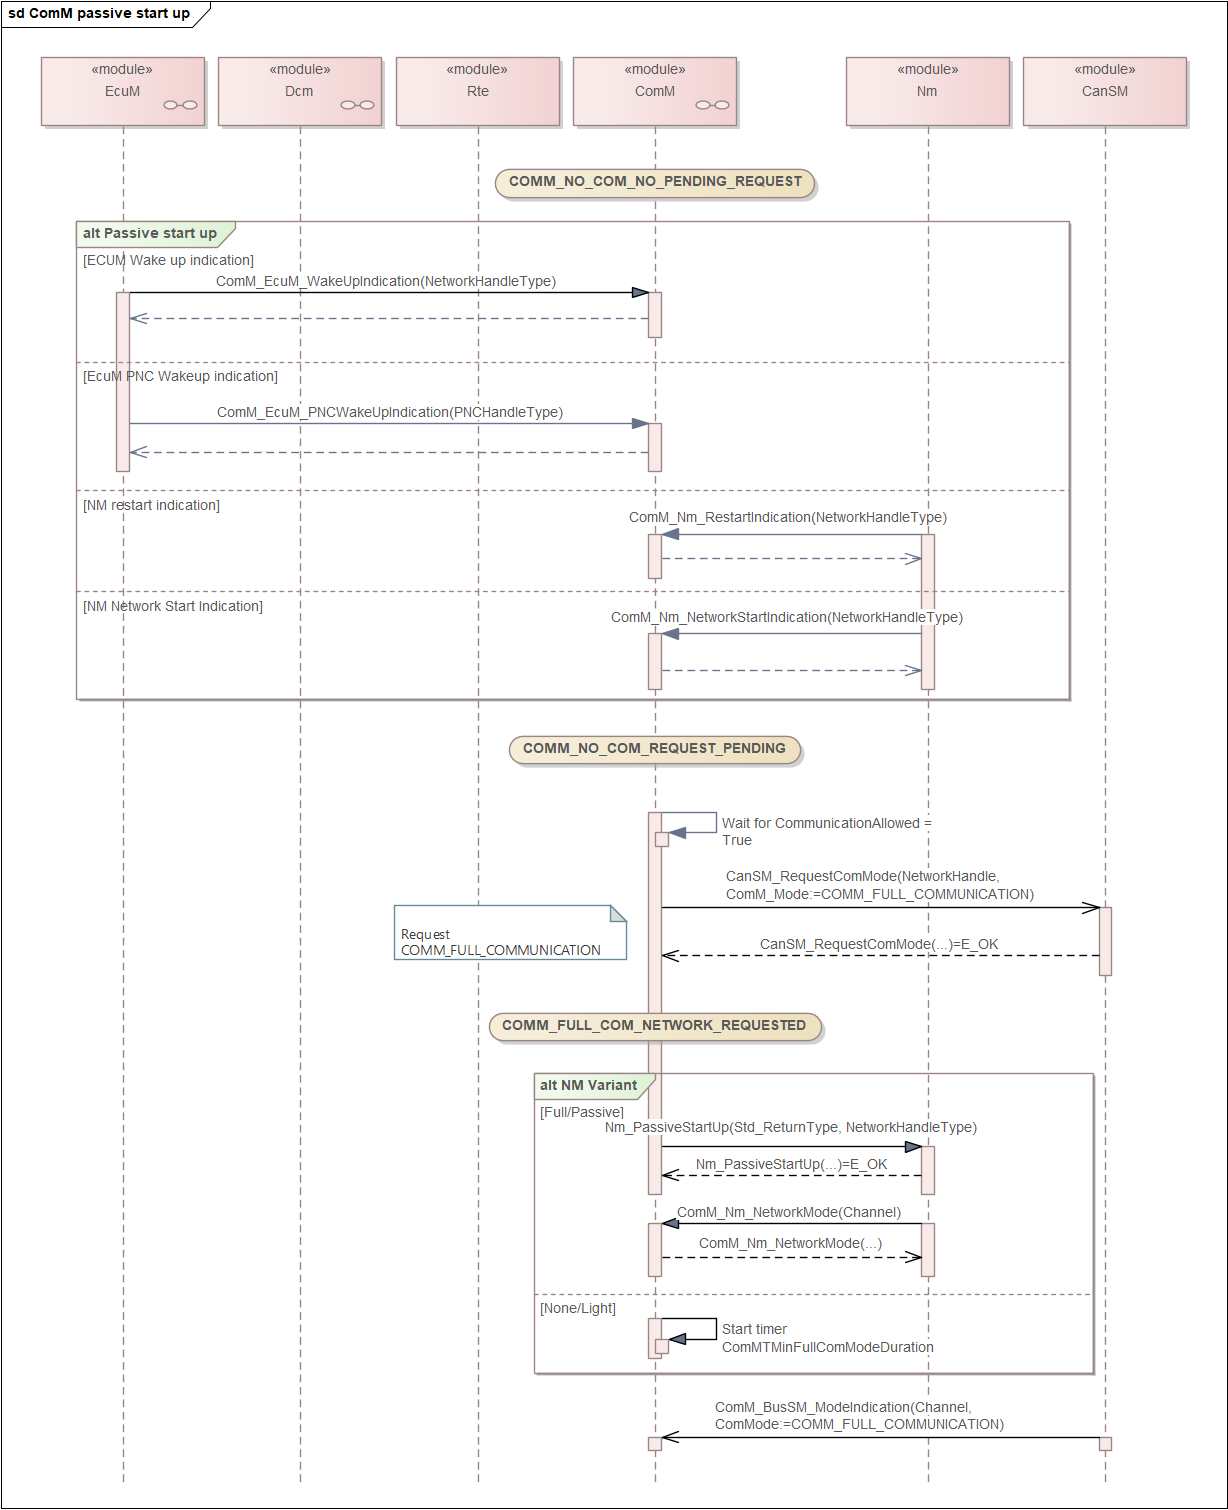
Active Startup 是“我有本地通信需求,所以主动请求并维持网络”;Passive Startup 是“网络已经被别人唤醒,我只恢复到可参与通信的状态,但不主动声明必须维持网络”。
被动启动
Network Shutdown
ComM 在最后一个通信请求释放后,先让 Nm 协调整个网络睡眠,再通过 CanSM 分阶段关闭本 ECU 的发送能力和 CAN 硬件。
最后一个 FullCom 请求被释放
        ↓
ComM 判断已经没有 User/DCM 请求
        ↓
FULL_COM_NETWORK_REQUESTED
        ↓
FULL_COM_READY_SLEEP
        ↓
ComM → Nm_NetworkRelease()
        ↓
Nm 协调网络进入 Prepare Bus Sleep
        ↓
ComM → SILENT_COMMUNICATION
        ↓
ComM → CanSM_RequestComMode(SILENT_COM)
        ↓
Nm 确认进入 Bus Sleep
        ↓
ComM → NO_COMMUNICATION
        ↓
ComM → CanSM_RequestComMode(NO_COM)
        ↓
CanSM 异步完成硬件关闭并反馈实际模式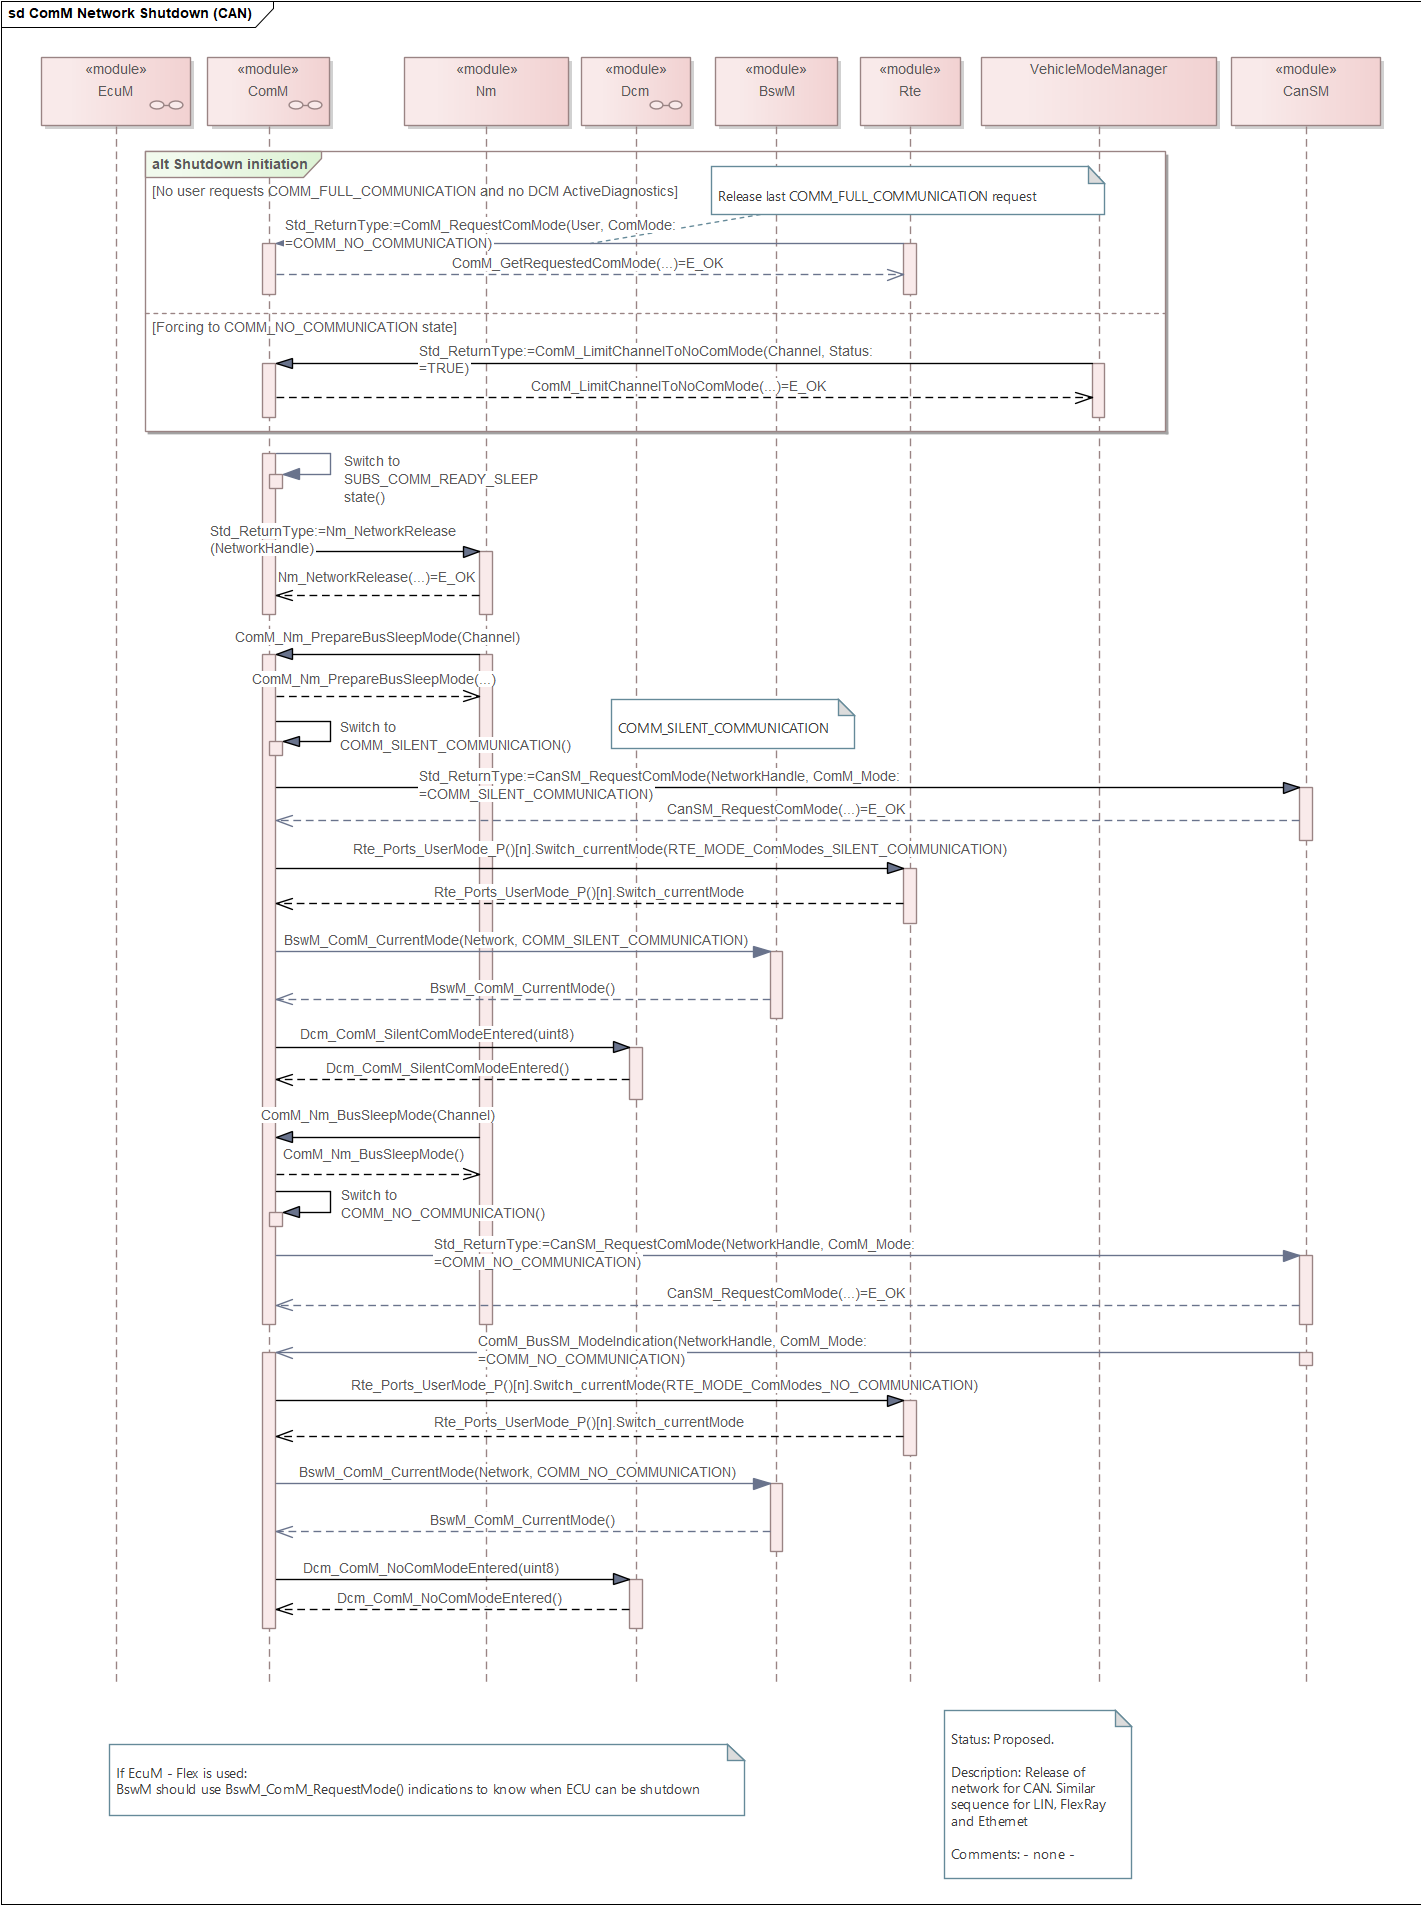
Footnotes
-
它不是一个独立、统一的 AUTOSAR 模块名,是 CanSM/LinSM/EthSM 的统称 ↩