本文以 dSPACE SystemDesk 和 AUTOSAR Classic 4.2.2 为例,介绍如何将 DBC 中的 CAN 信号关联到软件组件 SWC 的接收或发送端口,并讨论多个 SWC 消费或产生同一个信号时的建模方式。
导入 DBC 并不意味着 SWC 已经能够使用其中的信号。DBC 导入主要建立通信网络相关对象;要将信号交给应用软件,还需要定义 SWC 的数据类型、接口和端口,并在 System Mapping 中建立信号与端口数据元素之间的映射。最后,再将 SWC 实例映射到目标 ECU。
建模工作流
以下以车外后视镜模式信号 Veh_MirrMode 为例,展示从导入 DBC 到导出 ARXML 的主要步骤:
flowchart TD
    A["新建 AUTOSAR 4.2.2 工程"] --> B["创建 System:MirrorMgrSystem"]
    B --> C["准备 CAN Cluster:CANFD<br/>仲裁 500 kbit/s,数据 2 Mbit/s"]
    C --> D["用 Bus Importer 导入 LOW_COST_DBC.dbc"]
    D --> E["建立 DBC 节点与 ECU 的映射<br/>ISM、Vehicle"]
    D --> F["导入 CAN 网络对象<br/>Frames、I-Signals、SystemSignals"]
    F --> G["定位 SystemSignal:Veh_MirrMode<br/>来自 CAN ID 0x6A0"]

    A --> H["创建 MirrorMode_T 数据类型<br/>uint8 + 枚举 CompuMethod"]
    H --> I["创建 Sender-Receiver Interface:MirrorMode_I"]
    I --> J["添加 Data Element:MirrorMode"]
    J --> K["创建 Application SWC:MirrorMgr"]
    K --> L["添加 R-Port:Veh_MirrMode"]
    K --> M["添加 P-Port:MirrorMgr_MirrorMode"]
    L --> N["两端口关联 MirrorMode_I"]
    M --> N

    N --> O["创建 Composition 和 MirrorMgr 实例"]
    O --> P["创建 SenderReceiverToSignalMapping"]
    G --> P
    P --> Q["映射 Veh_MirrMode 到 R-Port 的数据元素"]
    O --> R["创建 SWC-to-ECU Mapping"]
    R --> S["将 MirrorMgr 实例部署到 ECU:ISM"]
    Q --> T["保存 SystemDesk 工程并导出 ARXML"]
    S --> T
1. 导入 DBC 并检查网络对象
在工程中创建 MirrorMgrSystem 和 CAN Cluster,再通过 Bus Importer 导入 LOW_COST_DBC.dbc。根据工程的通信设计配置网络参数,并建立 DBC 节点与 ECU 的对应关系。
导入后,检查报文、I-Signal 和 SystemSignal 等对象,以及它们之间的关联。在本例中,后续要使用的是来自 CAN ID 0x6A0 的 Veh_MirrMode SystemSignal。DBC 文件名、节点名、报文 ID 和网络参数均为示例,应以实际工程为准。
2. 创建数据类型、接口和 SWC
创建表示后视镜模式的 MirrorMode_T 数据类型,例如使用 uint8 表示,并通过枚举 CompuMethod 描述各模式值。类型的取值范围和语义应与信号定义一致。
接着创建 Sender-Receiver Interface MirrorMode_I,添加数据元素 MirrorMode;创建 Application SWC MirrorMgr,并添加接收端口 Veh_MirrMode 和提供端口 MirrorMgr_MirrorMode,两者关联该接口。R-Port 用于接收外部信号;P-Port 可用于向其他组件提供处理后的模式值,但仍需根据实际设计建立连接和相应的软件行为。
3. 建立信号映射和 ECU 映射
创建 Composition 并实例化 MirrorMgr。在 System Mapping 中创建 SenderReceiverToSignalMapping,将 Veh_MirrMode SystemSignal 关联到 MirrorMgr 实例的 R-Port 数据元素。映射时需要指定组件实例路径、端口和数据元素,而不只是选择端口名称。
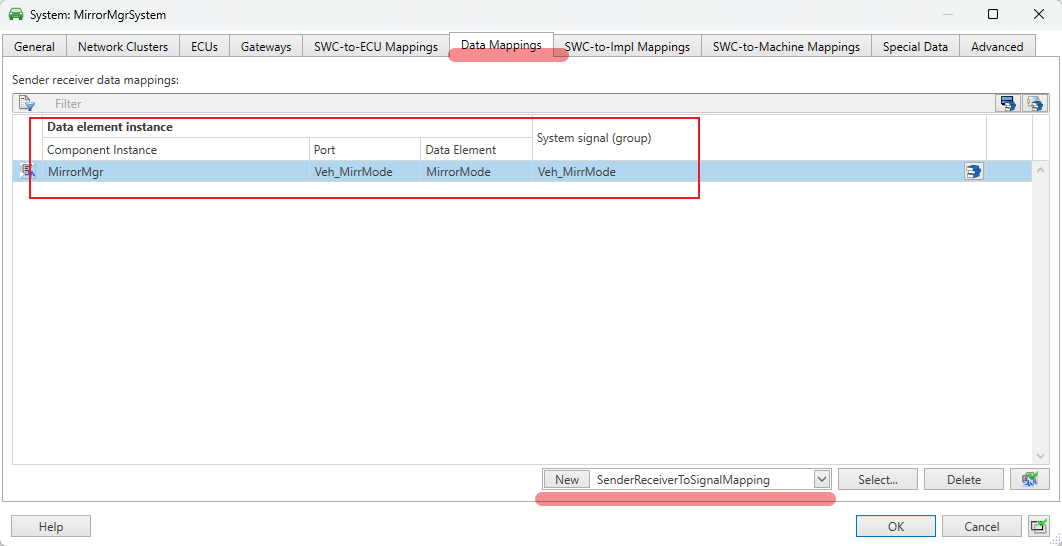
然后通过 SWC-to-ECU Mapping 将 MirrorMgr 实例部署到 ECU ISM。信号映射描述数据与端口的关系,ECU 映射描述组件的部署位置,两者不能互相替代。
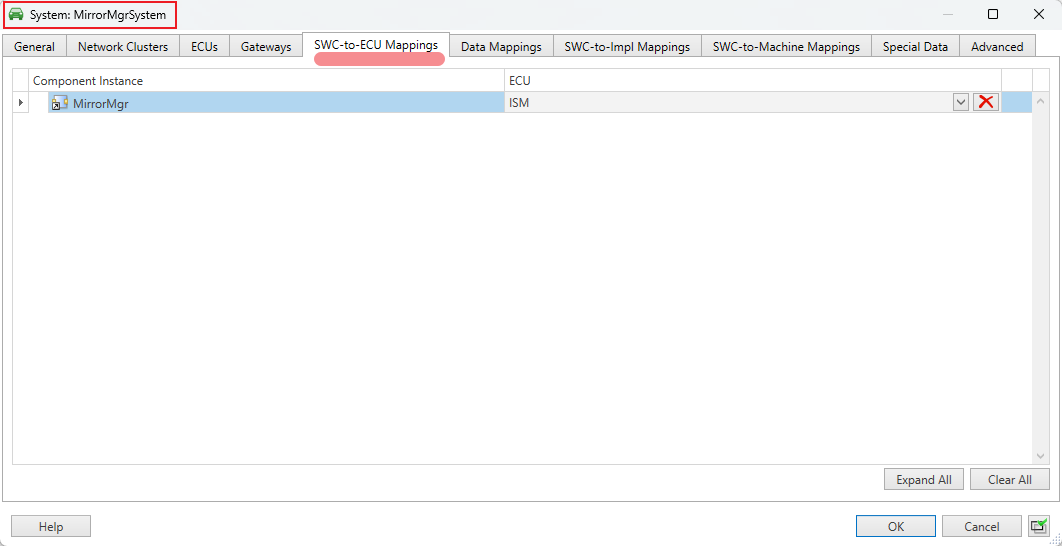
完成检查后保存工程并导出 ARXML,交由后续 ECU 集成、通信配置和 RTE 生成流程使用。要让应用实际读取或处理数据,还需要配置 SWC 的 Runnable、事件和数据访问,并完成后续集成。
SWC 如何通过 P-Port 发送 CAN 信号?
发送方向与接收方向类似,但要将 P-Port 的数据元素映射到待发送的 SystemSignal。下面以假设的 MirrorStatus 信号为例;它与前面的接收信号 Veh_MirrMode 是不同的信号,具体名称和报文归属应以实际 DBC 为准。
flowchart LR
    SWC["发送 SWC 的 Runnable"] --> P["P-Port<br/>MirrorStatus 数据元素"]
    P --> MAP["SenderReceiverToSignalMapping"]
    MAP --> SIG["SystemSignal: MirrorStatus"]
    SIG --> ISIG["I-Signal / I-PDU"]
    ISIG --> FRAME["CAN Frame"]
- 在 DBC 导入后的网络对象中,找到目标 SystemSignal,并沿其关联检查 I-Signal、I-PDU 和 CAN Frame。确认该帧的 DBC 发送节点已映射到目标 ECU,并将发送 SWC 实例部署到这个 ECU;不能只创建信号映射而忽略发送节点和部署位置。
- 为发送 SWC 创建 Sender-Receiver Interface、数据元素和关联该接口的 P-Port,并配置 Runnable 的数据写入访问及触发方式。在 System Mapping 中创建
SenderReceiverToSignalMapping,指定 SWC 实例路径、P-Port 和数据元素,再关联目标 SystemSignal。 - 核对应用数据类型及实现类型与信号的位长、有符号性和取值范围是否兼容,枚举值及其含义是否一致。检查 DBC 的缩放系数、偏移量、单位和物理范围,与 AUTOSAR 的 CompuMethod 等转换定义相匹配;明确应用使用原始值还是物理值,以及转换由哪一层负责,避免遗漏或重复转换。
- 检查 I-Signal 在 I-PDU 和 Frame 中的布局及字节序,并完成 ECU 的 COM、RTE 和底层通信配置,包括发送周期或触发条件。导出 ARXML 后还需完成集成和验证;端口映射本身不会自动保证报文被发送。
一个 CAN 信号通常应有一个明确的发送源。如果多个 SWC 需要影响同一信号,建议让它们通过各自接口向聚合或仲裁 SWC 提供候选值,由该 SWC 按明确的优先级、有效性和超时规则决定最终值,再通过唯一的 P-Port 映射发送。不要仅将多个 P-Port 直接映射到同一 SystemSignal 就假定系统会自动仲裁。
多个 SWC 如何接收同一个信号?
多个 SWC 可以各自拥有 R-Port,并将各自的端口数据元素映射到同一个 SystemSignal。不需要为了每个消费者在 DBC 或 SystemDesk 中复制 CAN 信号。
flowchart LR
    CAN["CAN 网络<br/>SystemSignal: Veh_Speed"] --> MAP1["Signal Mapping 1"]
    CAN --> MAP2["Signal Mapping 2"]
    CAN --> MAP3["Signal Mapping 3"]

    MAP1 --> R1["BrakeMgr<br/>R-Port: Veh_Speed"]
    MAP2 --> R2["CruiseCtrl<br/>R-Port: Veh_Speed"]
    MAP3 --> R3["ClusterDisplay<br/>R-Port: Veh_Speed"]

    R1 -.共用.-> IF["同一个 Sender-Receiver Interface<br/>VehicleSpeed_I / VehSpeed"]
    R2 -.共用.-> IF
    R3 -.共用.-> IF
具体做法是先创建共享的 Sender-Receiver Interface 和数据元素,再为每个 SWC 创建关联该接口的 R-Port。随后,在 System Mapping 中为每个 SWC 实例的 R-Port 数据元素分别创建 SenderReceiverToSignalMapping,并指向同一个 SystemSignal,例如 Veh_Speed。每条映射都要指定对应的实例路径、端口和数据元素。
如果这些 SWC 部署在同一个 ECU,典型的数据路径如下:
flowchart LR
    CAN["CAN 总线<br/>Veh_Speed"] --> DRV["CAN Driver / CanIf"]
    DRV --> COM["COM<br/>接收并更新 Veh_Speed"]
    COM --> RTE["RTE"]
    RTE --> A["BrakeMgr R-Port"]
    RTE --> B["CruiseCtrl R-Port"]
    RTE --> C["ClusterDisplay R-Port"]
这里的“接收一次”是指该 ECU 的通信栈接收报文并处理信号,而不是每个 SWC 分别读取 CAN 总线。COM 和 RTE 的具体配置及数据传递方式取决于后续集成;在模型中,无需仅为了向多个消费者分发信号而增加一个 SWC。
何时需要 Adapter SWC?
当消费者之间需要共享实际处理逻辑时,可以考虑增加 Adapter SWC。例如,对原始信号进行单位或语义转换、过滤与去抖、有效性检查和默认值处理,或者将多个底层信号整理成统一接口。
此时,Adapter 的 R-Port 接收 CAN 信号,处理后通过 P-Port 和 Composition Connector 向其他 SWC 提供数据。是否引入 Adapter 应由职责划分和处理需求决定,而不是仅由消费者数量决定。